guten Morgen,
ich setze derzeit eine LuxTurn Drehbank auf. Anders als meine bishrigen LuxTurns erhält diese einen Glasmaßstab auf der X-Achse.
Dazu verwende ich LinuxCNC 9.3, eine Mesa7i96s und eine 7i85 für den Encoder Eingang.
Die ist mein erster Versuch, einen richtigen closedloop Regelkreis herzustellen und ich verzweifle an der erforderlichen Einstellung der Regelparameter.
Alle Videos und Dokus zeigen Werte von P mit ca. 10, FF1 01. und FF2 0.0001, und zum Start FF1 und FF" erst mal 0.
Dann fährt bei mir die Achse nur einen ganz kleinen Weg (Bruchteil von mm) und meldet Positiosfehler, auch bei ganz kleinen Geschwindigkeiten.
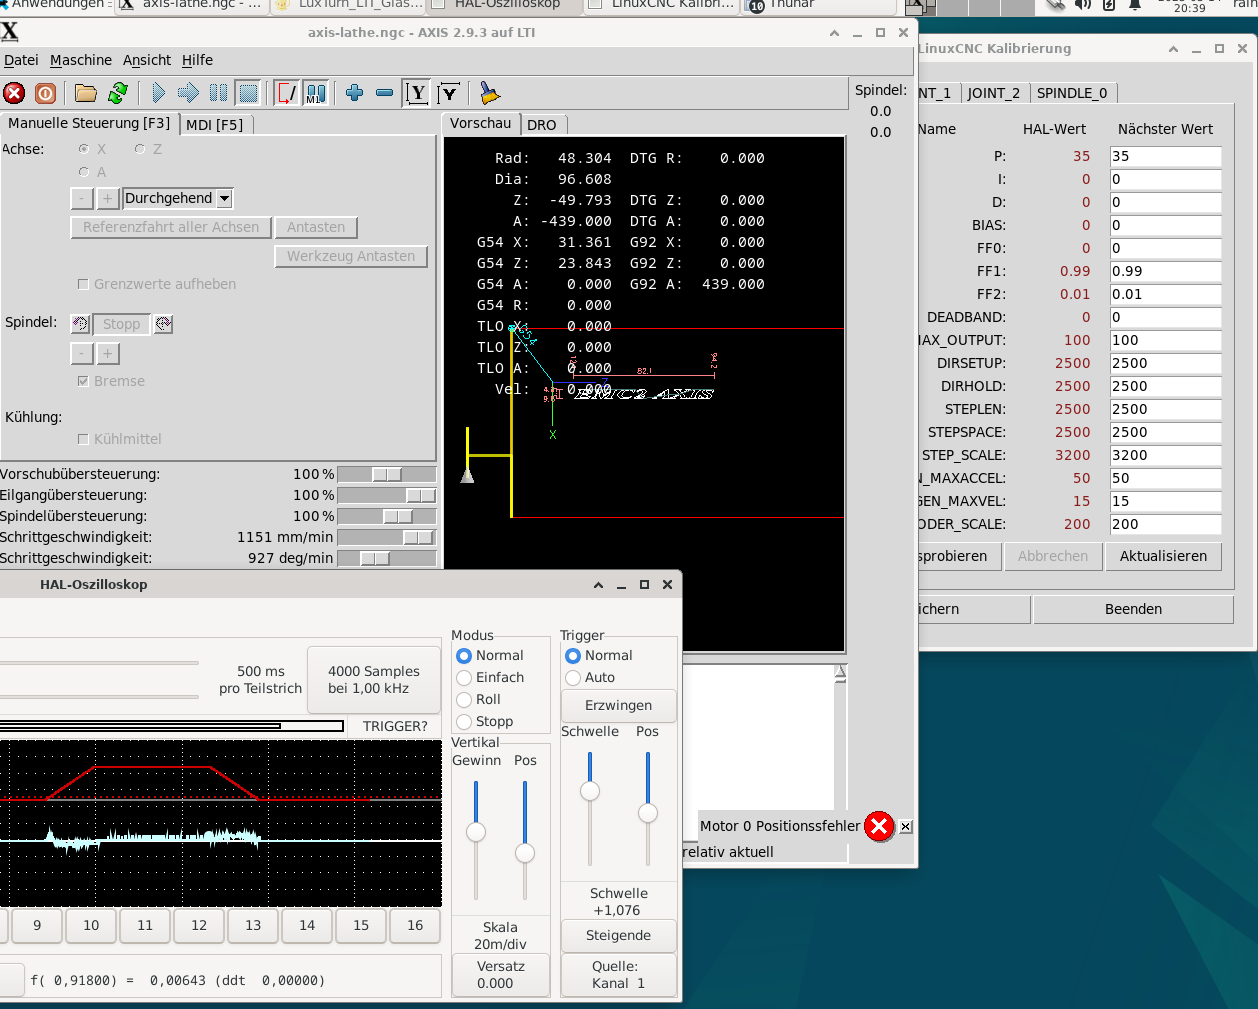
Mit dem Herumspielen von P, Accelleration, FF1 konnte ich die Achse dann soweit bewegen, dass ich im HALScope den X-error minimieren kann.
Der ist jetzt eigentlich schon recht gut (<0,02) aber nur, wenn FF1 ca.1 ist. Trotzdem meldet beim Beenden des Verfahrweges Linux wieder Motor Positionsfehler. Wo muss ich da noch angreifen? Solange P und FF1 falsch waren, sah man den X Error ansteigen und bei
Erreichen von 1 kam die Fehlermeldung beim Verfahren. Aber hier ist der Fehler ja nur noch minimal und trotzdem kommt die Meldung. Liegt die Ursache ganz woanders?HAL, INI und Bildschirmaufnahme anbei
Wäre toll, wenn jemand eine Idee hätte
Rainer