Hallo Michael!
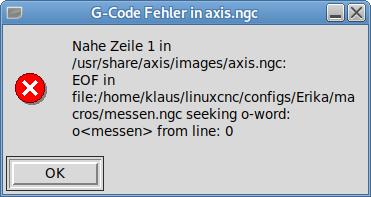
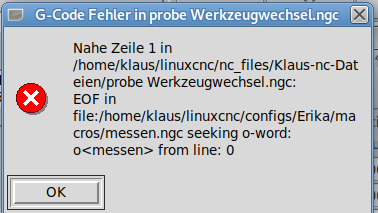
Anbei sende ich dir die ini Datei. Vielleicht kannst du etwas finden, was mir weiterhilft. Wenn ich diesen Eintrag in
[RS274NGC] auskommentiere REMAP=M6 modalgroup=6 ngc=messen
dann erscheint der Fehler nicht mehr.
Danke!
Klaus
# Erstellt von PNCconf am Sun Jun 6 21:00:51 2021
# Using LinuxCNC version: 2.8
# Änderungen an dieser Datei werden beim nächsten
# overwritten when you run PNCconf again
[EMC]
MACHINE = Erika
DEBUG = 0
VERSION = 1.1
[DISPLAY]
DISPLAY = axis
POSITION_OFFSET = RELATIVE
POSITION_FEEDBACK = ACTUAL
MAX_FEED_OVERRIDE = 2.000000
MAX_SPINDLE_OVERRIDE = 1.000000
MIN_SPINDLE_OVERRIDE = 0.500000
INTRO_GRAPHIC = linuxcnc.gif
INTRO_TIME = 5
PROGRAM_PREFIX = /home/klaus/linuxcnc/nc_files
INCREMENTS = 5mm 1mm .5mm .1mm .05mm .01mm .005mm
POSITION_FEEDBACK = ACTUAL
DEFAULT_LINEAR_VELOCITY = 6.000000
MAX_LINEAR_VELOCITY = 25.000000
MIN_LINEAR_VELOCITY = 0.500000
DEFAULT_ANGULAR_VELOCITY = 12.000000
MAX_ANGULAR_VELOCITY = 180.000000
MIN_ANGULAR_VELOCITY = 1.666667
EDITOR = gedit
GEOMETRY = xyz
EMBED_TAB_NAME=Probe-Antasten
EMBED_TAB_COMMAND=halcmd loadusr -Wn gladevcp gladevcp -c gladevcp -u python/probe_screen.py -x {XID} probe_icons/probe_screen.glade
[FILTER]
PROGRAM_EXTENSION = .png,.gif,.jpg Greyscale Depth Image
PROGRAM_EXTENSION = .py Python Script
png = image-to-gcode
gif = image-to-gcode
jpg = image-to-gcode
py = python
[TASK]
TASK = milltask
CYCLE_TIME = 0.010
[RS274NGC]
PARAMETER_FILE = linuxcnc.var
REMAP=M6 modalgroup=6 ngc=messen
FEATURES=30
SUBROUTINE_PATH = macros
[TOOLSENSOR]
# Control probe rapid speed
RAPID_SPEED = 600
# Absolute coordinates of the toolsensor pad
x = 280
y = 188
# Absolute Z start search coordinates
Z = -50
# Maximum search distance and direction (sign)
MAXPROBE =-50
# Speed of movements during working in Probe Screen
[CHANGE_POSITION]
# Abs coordinates tool change point
x = 280
y = 138
z = -50
[EMCMOT]
EMCMOT = motmod
COMM_TIMEOUT = 1.0
SERVO_PERIOD = 1000000
[HMOT]
CARD0=hm2_7i76e.0
[HAL]
HALUI = halui
HALFILE = Erika.hal
HALFILE = custom.hal
POSTGUI_HALFILE = postgui_call_list.hal
SHUTDOWN = shutdown.hal
HALFILE = chinahandrad.hal
[HALUI]
MDI_COMMAND = G10 L20 P0 X0 ( Set X to zero )
MDI_COMMAND = G10 L20 P0 Y0 ( Set Y to zero )
MDI_COMMAND = G10 L20 P0 Z0 ( Set Z to zero )
MDI_COMMAND = G10 L20 P0 A0 ( Set A to zero )
MDI_COMMAND=(debug,macro0) # this one is for numbering but not used by pendant (need 1 to 16)
MDI_COMMAND=(debug,macro1)
MDI_COMMAND=(debug,macro2)
MDI_COMMAND=(debug,macro3)
MDI_COMMAND=(debug,macro4)
MDI_COMMAND=(debug,macro5)
MDI_COMMAND=(debug,macro6)
MDI_COMMAND=(debug,macro7)
MDI_COMMAND=(debug,macro8)
MDI_COMMAND=(debug,macro9)
MDI_COMMAND=(debug,macro10)
MDI_COMMAND=(debug,macro11)
MDI_COMMAND=(debug,macro12)
MDI_COMMAND=(debug,macro13)
MDI_COMMAND=(debug,macro14)
MDI_COMMAND=(debug,macro15)
MDI_COMMAND=(debug,macro16)
[KINS]
JOINTS = 4
KINEMATICS = trivkins coordinates=XYZA
[TRAJ]
COORDINATES = XYZA
MAX_ANGULAR_VELOCITY = 360.00
DEFAULT_ANGULAR_VELOCITY = 36.00
LINEAR_UNITS = mm
ANGULAR_UNITS = degree
DEFAULT_LINEAR_VELOCITY = 2.00
MAX_LINEAR_VELOCITY = 20.00
POSITION_FILE = position.txt
[EMCIO]
EMCIO = io
CYCLE_TIME = 0.100
TOOL_TABLE = tool.tbl
TOOL_CHANGE_WITH_SPINDLE_ON = 1
TOOL_CHANGE_QUILL_UP = 1
RANDOM_TOOLCHANGER = 1
#******************************************
[AXIS_X]
MAX_VELOCITY = 25.0
MAX_ACCELERATION = 800.0
MIN_LIMIT = -0.01
MAX_LIMIT = 280.0
[JOINT_0]
TYPE = LINEAR
HOME = 0.0
FERROR = 10.0
MIN_FERROR = 1.0
MAX_VELOCITY = 20.0
MAX_ACCELERATION = 600.0
# The values below should be 25% larger than MAX_VELOCITY and MAX_ACCELERATION
# If using BACKLASH compensation STEPGEN_MAXACCEL should be 100% larger.
STEPGEN_MAXVEL = 25
STEPGEN_MAXACCEL = 750
P = 1000
I = 0
D = 0
FF0 = 0
FF1 = 1
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 0
# these are in nanoseconds
DIRSETUP = 10000
DIRHOLD = 10000
STEPLEN = 5000
STEPSPACE = 5000
STEP_SCALE = -800
MIN_LIMIT = -0.01
MAX_LIMIT = 280.0
HOME_OFFSET = 0.000000
HOME_SEARCH_VEL = 3.333333
HOME_LATCH_VEL = -0.500000
HOME_FINAL_VEL = 0.000000
HOME_USE_INDEX = NO
HOME_SEQUENCE = 1
#******************************************
#******************************************
[AXIS_Y]
MAX_VELOCITY = 20.0
MAX_ACCELERATION = 600.0
MIN_LIMIT = -220.01
MAX_LIMIT = 0.01
[JOINT_1]
TYPE = LINEAR
HOME = -220.0
FERROR = 10.0
MIN_FERROR = 1.0
MAX_VELOCITY = 20.0
MAX_ACCELERATION = 600.0
# The values below should be 25% larger than MAX_VELOCITY and MAX_ACCELERATION
# If using BACKLASH compensation STEPGEN_MAXACCEL should be 100% larger.
STEPGEN_MAXVEL = 25
STEPGEN_MAXACCEL = 750
P = 1000
I = 0
D = 0
FF0 = 0
FF1 = 1
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 0
# these are in nanoseconds
DIRSETUP = 10000
DIRHOLD = 10000
STEPLEN = 5000
STEPSPACE = 5000
STEP_SCALE = 800
MIN_LIMIT = -220.01
MAX_LIMIT = 0.01
HOME_OFFSET = 0.000000
HOME_SEARCH_VEL = -3.333333
HOME_LATCH_VEL = -0.500000
HOME_FINAL_VEL = 0.000000
HOME_USE_INDEX = NO
HOME_SEQUENCE = 2
#******************************************
#******************************************
[AXIS_Z]
MAX_VELOCITY = 20.0
MAX_ACCELERATION = 600.0
MIN_LIMIT = -115.0
MAX_LIMIT = 0.01
[JOINT_2]
TYPE = LINEAR
HOME = 0.0
FERROR = 10.0
MIN_FERROR = 1.0
MAX_VELOCITY = 20.0
MAX_ACCELERATION = 600.0
# The values below should be 25% larger than MAX_VELOCITY and MAX_ACCELERATION
# If using BACKLASH compensation STEPGEN_MAXACCEL should be 100% larger.
STEPGEN_MAXVEL = 25
STEPGEN_MAXACCEL = 750
P = 1000
I = 0
D = 0
FF0 = 0
FF1 = 1
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 0
# these are in nanoseconds
DIRSETUP = 10000
DIRHOLD = 10000
STEPLEN = 5000
STEPSPACE = 5000
STEP_SCALE = 800
MIN_LIMIT = -115.0
MAX_LIMIT = 0.01
HOME_OFFSET = 0.000000
HOME_SEARCH_VEL = -3.333333
HOME_LATCH_VEL = -0.500000
HOME_FINAL_VEL = 0.000000
HOME_USE_INDEX = NO
HOME_SEQUENCE = 0
#******************************************
#******************************************
[AXIS_A]
MAX_VELOCITY = 360.0
MAX_ACCELERATION = 1200.0
MIN_LIMIT = -36000.0
MAX_LIMIT = 36000.0
[JOINT_3]
TYPE = ANGULAR
HOME = 0.0
FERROR = 0.5
MIN_FERROR = 0.05
MAX_VELOCITY = 360.0
MAX_ACCELERATION = 1200.0
# The values below should be 25% larger than MAX_VELOCITY and MAX_ACCELERATION
# If using BACKLASH compensation STEPGEN_MAXACCEL should be 100% larger.
STEPGEN_MAXVEL = 450
STEPGEN_MAXACCEL = 1500
P = 1000
I = 0
D = 0
FF0 = 0
FF1 = 1
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 0
# these are in nanoseconds
DIRSETUP = 10000
DIRHOLD = 10000
STEPLEN = 5000
STEPSPACE = 5000
STEP_SCALE = 26.6667
MIN_LIMIT = -36000.0
MAX_LIMIT = 36000.0
HOME_OFFSET = 0.0
HOME_SEQUENCE = 3
#******************************************
[SPINDLE_0]
P = 0
I = 0
D = 0
FF0 = 1
FF1 = 0
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 2000