Nach Umzug der LinuxCNC-Konfiguration auf neuen Rechner sporadische Positionsfeh

More
4 months 3 weeks ago #346954 by Muecke
Hallo zusammen,

ich bin im Moment etwas ratlos und weiß nicht einmal genau, wo ich mit der Fehlersuche anfangen soll.

Ich habe eine bestehende LinuxCNC-Maschine mit der Achskonfiguration **ZZXYC**. Diese läuft schon seit längerer Zeit auf **Rechner A**. Das ist eine sehr alte Kiste, aber die Maschine funktioniert darauf zuverlässig.

Die Maschine arbeitet aktuell mit **Schrittmotoren ohne Encoder** und einer **Mesa-Karte**. Die Achsen laufen ohne Fehlermeldungen, sowohl beim Starten als auch beim Bearbeiten. Ich verfahre die Maschine zu ca. 90 % mit dem Joystick, auch das funktioniert auf Rechner A problemlos.

Jetzt habe ich mir zusätzlich einen neuen **220-V-AC-Servo mit EtherCAT** zugelegt. Da ich nicht immer im Keller an der Maschine sitzen wollte, habe ich dafür einen zweiten Rechner verwendet.

Auf **Rechner B** war vorher Windows 10 installiert. Der Rechner hat eine etwas bessere Grafikkarte. Ich habe darauf das neue **Debian-13-ISO von LinuxCNC** installiert und dort erste Tests mit dem neuen EtherCAT-Motor gemacht.

In Rechner B sind jetzt drei Netzwerkkarten verbaut:

1. Internet
2. EtherCAT
3. MesaCARD

Die Testmaschine **„EtherCAT-Test 750W“** läuft inzwischen mit dem EtherCAT-Motor recht gut.

Wichtig:
Den EtherCAT-Motor wollte ich in meine bestehende Maschinenkonfiguration noch nicht einmal ansatzweise einbinden. Die echte Maschine, die Verkabelung, die Mesa-Karte und die bisherige LinuxCNC-Konfiguration sind unverändert. Es geht aktuell nur darum, die vorhandene Mesa-/Schrittmotor-Konfiguration auf Rechner B laufen zu lassen.

Danach habe ich meine bestehende Konfiguration von Rechner A auf Rechner B kopiert. Die Konfiguration hängt hier im Anhang. Die Netzwerkkarte für die Mesa-Karte habe ich entsprechend eingerichtet.

Die Maschine startet auf Rechner B ohne Fehlermeldung. Wenn ich die Achsen jedoch referenzieren möchte, gehen sporadisch irgendwelche Motoren von Joint/Achse 0 bis 4 auf **Positionsfehler**. Alle Achsen außer Y haben Referenzschalter.

Teilweise passiert der Positionsfehler schon beim Referenzieren. Wenn er dort noch nicht auftritt, kommt er recht schnell im laufenden Betrieb.

Wenn ich zwischendurch wieder von Rechner B auf Rechner A zurückwechsle, läuft die Maschine sofort wieder ohne diese Fehler. Deshalb gehe ich aktuell davon aus, dass die echte Verkabelung und die Maschine selbst nicht das Problem sind.

Die LinuxCNC-Konfiguration ist im Grunde eine 1:1-Kopie von Rechner A. Auf Rechner A läuft sie stabil, auf Rechner B bekomme ich sporadische Positionsfehler.

Ich weiß gerade nicht, wo ich mit der Fehlersuche sinnvoll anfangen soll.

Könnte mir jemand weiterhelfen oder einen Hinweis geben, woran so etwas liegen kann?

Besonders interessieren würde mich:

* Kann so etwas durch die Netzwerkkarten-Konfiguration zur Mesa-Karte entstehen?
* Könnte das mit Latenz/Jitter auf dem neuen Rechner zusammenhängen?
* Gibt es typische Einstellungen, die beim Umzug einer Mesa-Konfiguration auf einen anderen Rechner angepasst werden müssen?
* Kann die zusätzliche EtherCAT-Installation oder eine weitere Netzwerkkarte hier Einfluss haben, obwohl EtherCAT in dieser Konfiguration noch nicht eingebunden ist?
* Welche Werte oder HAL-/INI-Einstellungen sollte ich als Erstes prüfen?

Vielen Dank schon einmal.

Gruß
Mücke

Please Log in or Create an account to join the conversation.

More
4 months 3 weeks ago #346960 by andrax
Hi,

du solltest den neuen Rechner erst mal ohne Ethercat testen.
Wenn alles Stabil läuft, nimm die Ethercat Komponenten mit rein.
Poste dann die Ausgabe von dmesg.
Zusätzlich: Welche Version vom Ethercat hast du installiert?
Zusätzlich: Liste mal deine Ethercat Hardware auf   (Karte, Kabel CAT??)
Zusätzlich: Wie hast du den Servo angeschlossen und wie sind deine Kabel verlegt?


Please Log in or Create an account to join the conversation.

More
4 months 3 weeks ago #346967 by Muecke
Ok, du meinst ich soll den Ethercat Treiber nicjt laden ? 

Ich suche alles raus wenn ich heute abend zuhause bin. 

Da ich die Maschine aktuell noch ohne servo erstenmal zum laufen bekommen mochte habe ich diesen noch garnicht eingebunden. 
Noch ist nur die mesa Karte und die sxhrittmororen angeschlossen. 


Please Log in or Create an account to join the conversation.

More
4 months 3 weeks ago #346970 by andrax
Ja, erstmal die bestehende Konfiguration auf den neuen Rechner nehmen (ohne Ethercat)
Bei Problemen die dmesg posten (immer sehr aufschlussreich)
Wenn es keine Probleme gibt, dann ethercat mit rein.
Bei Problemen wieder die dmegs posten. 

Please Log in or Create an account to join the conversation.

More
4 months 3 weeks ago - 4 months 3 weeks ago #346975 by Muecke
Hallo andrax,

danke für Deine Rückmeldung.

Ich habe die Infos jetzt noch einmal etwas sortiert, damit es nicht durcheinandergeht.

Auf dem neuen Rechner sind aktuell zwei Maschinenkonfigurationen vorhanden:

**Rechner:** neuer Debian 13 Rechner

**Maschine 1: A6-E-Drehmoment**
Beschreibung: Hier ist nur der EtherCAT-Servo hinterlegt, sonst nichts.
Status: Läuft sauber und stabil.

**Maschine 2: demo2023**
Beschreibung: Schrittmotoren ohne Encoder, über die Mesa-Karte verbunden.
Diese Konfiguration enthält kein EtherCAT. Es ist auch kein EtherCAT-Teil in der HAL/INI eingebunden.
Die vollständige Konfiguration hatte ich im ersten Beitrag bereits mit HAL und INI angehängt.

Status:

* Auf dem alten Debian-12-Rechner läuft diese Konfiguration stabil.
* Auf dem neuen Debian-13-Rechner läuft dieselbe Konfiguration nicht stabil.

Die Systeminformationen habe ich als Dateien angehängt:

* `systemreport_debian13_...`
* `systemreport_debian12_...`

Zusätzlich habe ich auf dem neuen Debian-13-Rechner noch `dmesg`-Ausgaben erstellt:

* `dmesg_debian13_20260608_191000_vor_dem_Start_von_LinuxCNC.txt`
→ erstellt, bevor ich LinuxCNC mit der Maschine `demo2023` gestartet habe.

* `dmesg_debian13_20260608_191000_nach_dem_Start_von_LinuxCNC.txt`
→ erstellt, nachdem ich LinuxCNC mit der Maschine `demo2023` gestartet und den Fehler reproduziert habe.

Ablauf auf dem neuen Debian-13-Rechner:

1. Maschine `demo2023` gestartet.
Diese Konfiguration hat kein EtherCAT und es war auch kein EtherCAT-Gerät angeschlossen.

2. Die Maschine ist ohne Fehlermeldung gestartet.

3. Alle Achsen konnten problemlos referenziert werden.

4. Sobald ich aber irgendeine Achse verfahren möchte, egal ob per Joystick oder über Axis, kommt sofort ein Positionsfehler.

5. Danach habe ich die zweite `dmesg`-Datei nach dem Start von LinuxCNC erstellt.

Da EtherCAT bei dieser Konfiguration aktuell nicht verwendet wird, habe ich danach noch nicht so genau geschaut. Hardwaremäßig ist der EtherCAT-Servo aber folgender:

Servo-Kit:
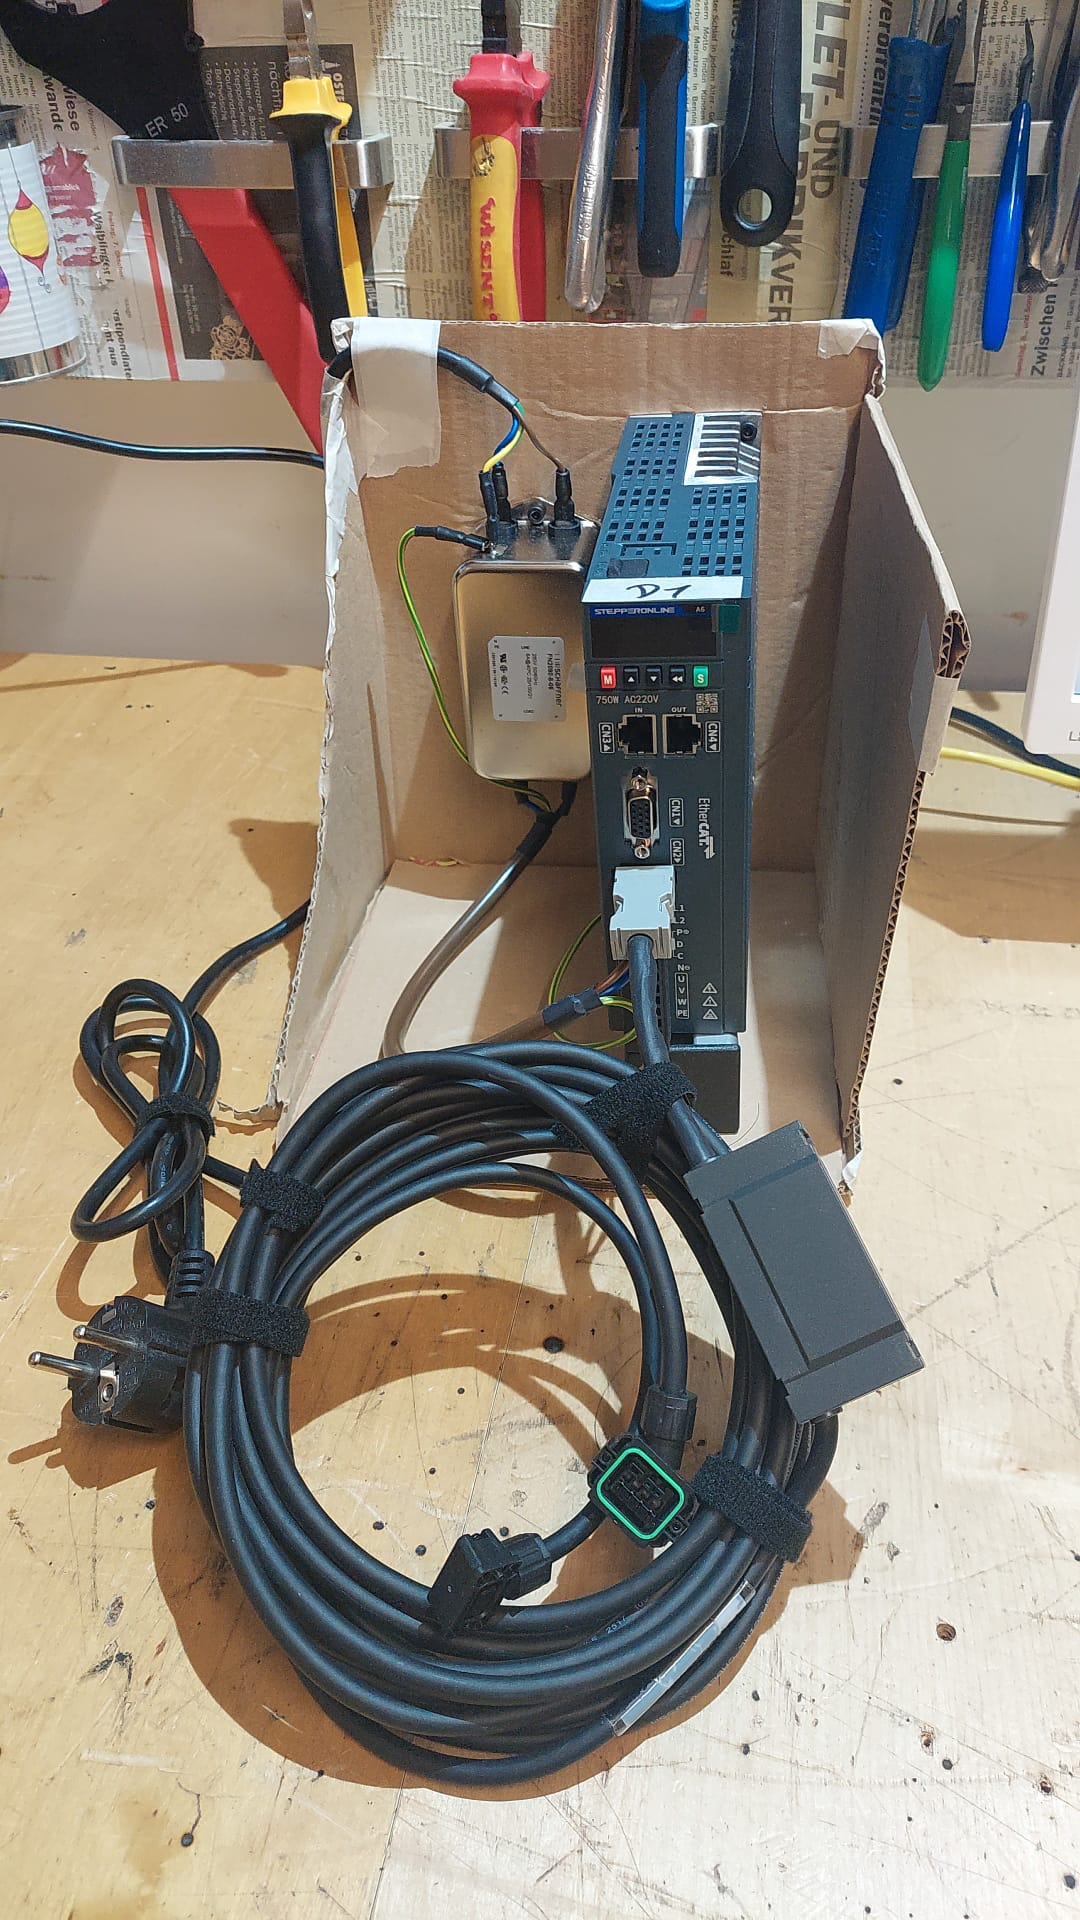
www.omc-stepperonline.com/de/750-w-ether...p67-a6-ec750h2a1-m17

Die Kabel zum Servo/Treiber sind die originalen Herstellerkabel.
Das Netzwerkkabel ist aktuell ca. 1 m lang und geht auf meinen Schreibtisch, wo auch der Motor mit Treiber steht. Der Servo ist im Moment aber nicht angeschlossen, da der Motor selbst gerade in der Werkstatt ist und ich noch den Flansch anpassen muss.

Das Netzwerkkabel ist ein normales Kabel, das ich noch von einem alten Router herumliegen hatte. Da EtherCAT in der aktuellen `demo2023`-Konfiguration aber nicht verwendet wird, sollte das für den aktuellen Fehler vermutlich erst einmal keine Rolle spielen.

Ein Bild vom Servotreiber habe ich ebenfalls angehängt.

Falls noch etwas fehlt oder ich etwas Bestimmtes zusätzlich auslesen soll, bitte einfach kurz sagen. Dann liefere ich das noch nach.

Gruß
Mücke
Last edit: 4 months 3 weeks ago by Muecke.

Please Log in or Create an account to join the conversation.

More
4 months 3 weeks ago #346976 by andrax
Sehr umfangreich.
Das muss ich mir morgen in Ruhe ansehen.
Heute bin ich an keinem Rechner mehr.
Zumindest vorab, schaue dass du ein CAT6 Kabel bekommst und die Netzwerk Karte sollte ein intel chip haben bzw. Ethercat kompatibel sein.
 
The following user(s) said Thank You: Muecke

Please Log in or Create an account to join the conversation.

Moderators: Muecke
Time to create page: 0.158 seconds
Powered by Kunena Forum