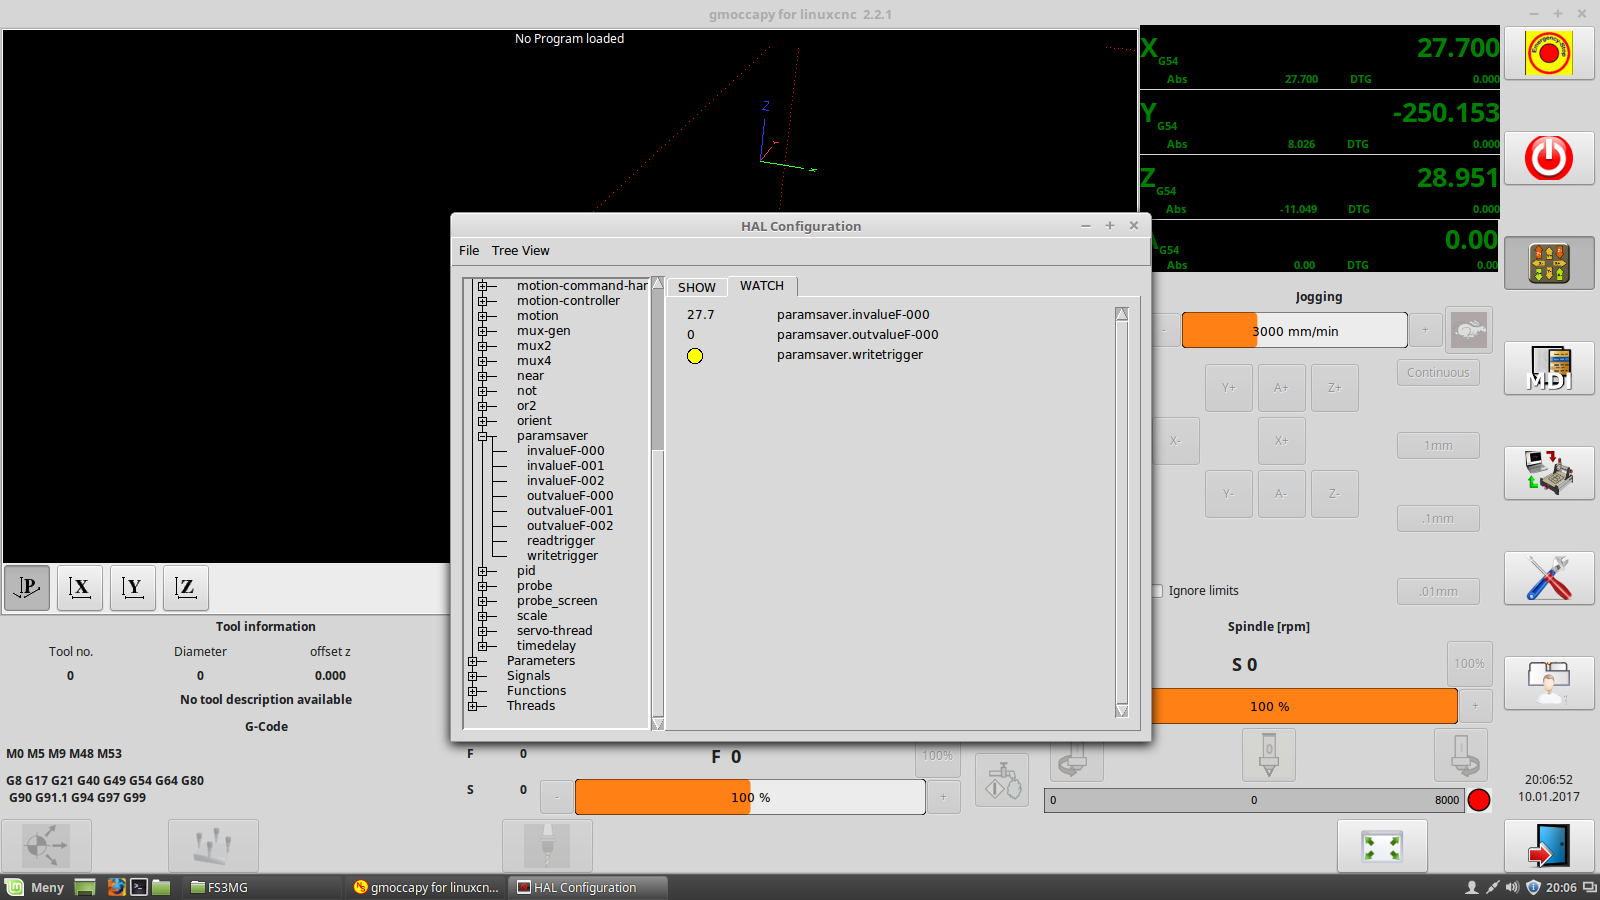
And here we have a solution that works in gmoccapy sim:
Code:
loadrt abs names=abs_spindle_feedback,abs_motion
loadrt integ names=motion_tot
loadrt not count=1
loadrt and2 count=1
loadusr -W paramsaver f=1 s=0 b=0 filename=persist onstart=0 onexit=0
addf abs_spindle_feedback servo-thread
addf abs_motion servo-thread
addf motion_tot servo-thread
addf not.0 servo-thread
addf and2.0 servo-thread
# estop loopback
net estop-loop iocontrol.0.user-enable-out => iocontrol.0.emc-enable-in paramsaver.readtrigger and2.0.in0
net motion_in abs_motion.in <= axis.0.joint-vel-cmd
net motion_1a abs_motion.out => motion_tot.in comp_moved.in1
net motion_1b paramsaver.invalueF-000 <= motion_tot.out
net motion_2 motion_tot.min <= paramsaver.outvalueF-000
net motion_3 axis.0.amp-enable-out => not.0.in
net motion_4 not.0.out => and2.0.in1
net motion_5 and2.0.out => paramsaver.writetrigger
thanks a lot for the help!!!
--Per