Thanks for the reply and sorry for the late response.
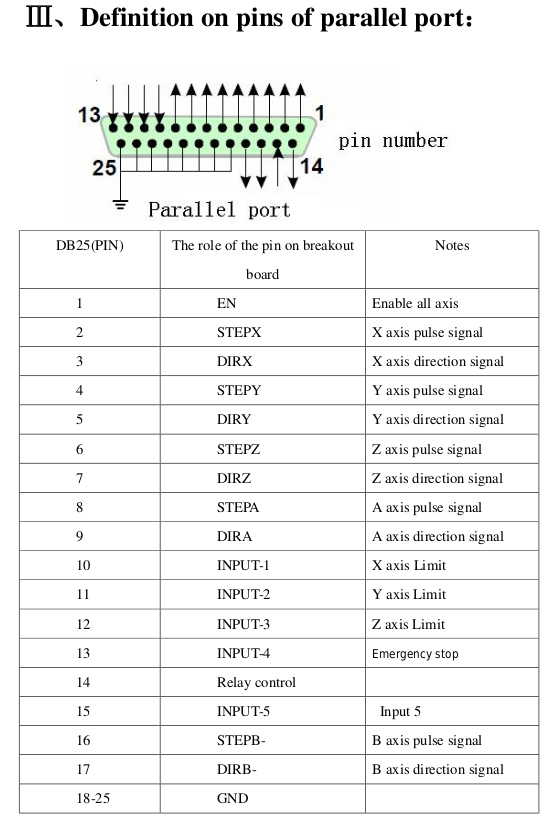
The reason I'm using the mx3660x2d firmware is according the docs for the bobs I have pin one is enable, see pic.
I'm using 0 - 5v out. I've been doing a lot of messing around with it and can't seem to get the M3 Sxxx to match what the SuperPID displays.
I've switched to qtdragon from axis due to a glade error when adding a spindle tab. The spindle speed in qtdragon matches the SuperPID display.
I believe this is my last ini and hal before giving up.
======================================================================
# Generated by PNCconf at Sat Apr 13 10:38:01 2024
# Using LinuxCNC version: Master (2.9)
# If you make changes to this file, they will be
# overwritten when you run PNCconf again
[EMC]
MACHINE = MuttCNC_No-Limits_RPi4
DEBUG = 0
VERSION = 1.1
[DISPLAY]
DISPLAY = qtvcp qtdragon
PREFERENCE_FILE_PATH = WORKINGFOLDER/qtdragon.pref
POSITION_OFFSET = RELATIVE
POSITION_FEEDBACK = ACTUAL
MAX_FEED_OVERRIDE = 2.000000
MAX_SPINDLE_0_OVERRIDE = 1.000000
MIN_SPINDLE_0_OVERRIDE = 0.500000
DEFAULT_SPINDLE_0_SPEED = 500
MIN_SPINDLE_0_SPEED = 100
MAX_SPINDLE_0_SPEED = 2500
INTRO_GRAPHIC = linuxcnc.gif
INTRO_TIME = 5
PROGRAM_PREFIX = /home/cnc/linuxcnc/nc_files
INCREMENTS = 5mm 1mm .5mm .1mm .05mm .01mm .005mm
POSITION_FEEDBACK = ACTUAL
DEFAULT_LINEAR_VELOCITY = 6.000000
MAX_LINEAR_VELOCITY = 158.333333
MIN_LINEAR_VELOCITY = 0.500000
DEFAULT_ANGULAR_VELOCITY = 12.000000
MAX_ANGULAR_VELOCITY = 180.000000
MIN_ANGULAR_VELOCITY = 1.666667
EDITOR = gedit
GEOMETRY = xyz
CYCLE_TIME = 100
[MDI_COMMAND_LIST]
MDI_COMMAND = G0 Z0;X0 Y0
MDI_COMMAND = G53 G0 Z0;G53 G0 X0 Y0
[FILTER]
PROGRAM_EXTENSION = .png,.gif,.jpg Greyscale Depth Image
PROGRAM_EXTENSION = .py Python Script
png = image-to-gcode
gif = image-to-gcode
jpg = image-to-gcode
py = python
[TASK]
TASK = milltask
CYCLE_TIME = 0.010
[RS274NGC]
PARAMETER_FILE = linuxcnc.var
RS274NGC_STARTUP_CODE = G21 G40 G90 G94 G97 G64 P0.025
[EMCMOT]
EMCMOT = motmod
COMM_TIMEOUT = 1.0
SERVO_PERIOD = 1000000
[HMOT]
CARD0=hm2_7c81.0
[HAL]
HALUI = halui
HALFILE = MuttCNC_No-Limits_RPi4.hal
HALFILE = custom.hal
POSTGUI_HALFILE = qtvcp_postgui.hal
POSTGUI_HALFILE = custom_postgui.hal
SHUTDOWN = shutdown.hal
[HALUI]
[KINS]
JOINTS = 3
KINEMATICS = trivkins coordinates=XYZ
[TRAJ]
COORDINATES = XYZ
LINEAR_UNITS = mm
ANGULAR_UNITS = degree
DEFAULT_LINEAR_VELOCITY = 20.83
MAX_LINEAR_VELOCITY = 208.33
POSITION_FILE = position.txt
[EMCIO]
EMCIO = io
CYCLE_TIME = 0.100
TOOL_TABLE = tool.tbl
#******************************************
[AXIS_X]
MAX_VELOCITY = 208.33333333333334
MAX_ACCELERATION = 1150.0
MIN_LIMIT = -0.0
MAX_LIMIT = 785.0
[JOINT_0]
TYPE = LINEAR
HOME = 2.0
FERROR = 10.0
MIN_FERROR = 1.0
MAX_VELOCITY = 208.33333333333334
MAX_ACCELERATION = 1150.0
# The values below should be 25% larger than MAX_VELOCITY and MAX_ACCELERATION
# If using BACKLASH compensation STEPGEN_MAXACCEL should be 100% larger.
STEPGEN_MAXVEL = 260.42
STEPGEN_MAXACCEL = 1437.5
P = 1000
I = 0
D = 0
FF0 = 0
FF1 = 1
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 0
# these are in nanoseconds
DIRSETUP = 20000
DIRHOLD = 20000
STEPLEN = 5000
STEPSPACE = 5000
STEP_SCALE = 160.9
MIN_LIMIT = -0.0
MAX_LIMIT = 785.0
HOME_OFFSET = 2.0
HOME_SEQUENCE = 2
#******************************************
#******************************************
[AXIS_Y]
MAX_VELOCITY = 208.33333333333334
MAX_ACCELERATION = 1150.0
MIN_LIMIT = -0.0
MAX_LIMIT = 283.0
[JOINT_1]
TYPE = LINEAR
HOME = 2.0
FERROR = 10.0
MIN_FERROR = 1.0
MAX_VELOCITY = 208.33333333333334
MAX_ACCELERATION = 1150.0
# The values below should be 25% larger than MAX_VELOCITY and MAX_ACCELERATION
# If using BACKLASH compensation STEPGEN_MAXACCEL should be 100% larger.
STEPGEN_MAXVEL = 260.42
STEPGEN_MAXACCEL = 1437.5
P = 1000
I = 0
D = 0
FF0 = 0
FF1 = 1
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 0
# these are in nanoseconds
DIRSETUP = 10000
DIRHOLD = 10000
STEPLEN = 5000
STEPSPACE = 5000
STEP_SCALE = 159.1
MIN_LIMIT = -0.0
MAX_LIMIT = 283.0
HOME_OFFSET = 2.0
HOME_SEQUENCE = 3
#******************************************
#******************************************
[AXIS_Z]
MAX_VELOCITY = 46.666666666666664
MAX_ACCELERATION = 250.0
MIN_LIMIT = -150.0
MAX_LIMIT = 0.0
[JOINT_2]
TYPE = LINEAR
HOME = -2.0
FERROR = 10.0
MIN_FERROR = 1.0
MAX_VELOCITY = 46.666666666666664
MAX_ACCELERATION = 250.0
# The values below should be 25% larger than MAX_VELOCITY and MAX_ACCELERATION
# If using BACKLASH compensation STEPGEN_MAXACCEL should be 100% larger.
STEPGEN_MAXVEL = 58.33
STEPGEN_MAXACCEL = 312.5
P = 1000
I = 0
D = 0
FF0 = 0
FF1 = 1
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 0
# these are in nanoseconds
DIRSETUP = 20000
DIRHOLD = 20000
STEPLEN = 5000
STEPSPACE = 5000
STEP_SCALE = -804.2
MIN_LIMIT = -150.0
MAX_LIMIT = 0.0
HOME_OFFSET = -2.0
HOME_SEQUENCE = 1
#******************************************
[SPINDLE_0]
P = 0
I = 0
D = 0
FF0 = 1
FF1 = 0
FF2 = 0
BIAS = 0
DEADBAND = 0
MAX_OUTPUT = 25000.0
ENCODER_SCALE = 1
OUTPUT_SCALE = 50000
OUTPUT_MIN_LIMIT = 0
OUTPUT_MAX_LIMIT = 25000.0
======================================================================
======================================================================
# Generated by PNCconf at Sat Apr 13 10:38:01 2024
# Using LinuxCNC version: Master (2.9)
# If you make changes to this file, they will be
# overwritten when you run PNCconf again
loadrt [KINS]KINEMATICS
loadrt [EMCMOT]EMCMOT servo_period_nsec=[EMCMOT]SERVO_PERIOD num_joints=[KINS]JOINTS
loadrt hostmot2
loadrt hm2_rpspi config="firmware=hm2/7c81/MX3660X2.BIT num_encoders=2 num_pwmgens=2 num_stepgens=8 sserial_port_0=00xxxxxx"
setp [HMOT](CARD0).pwmgen.pwm_frequency 50
setp [HMOT](CARD0).pwmgen.pdm_frequency 6000000
setp [HMOT](CARD0).watchdog.timeout_ns 5000000
loadrt pid names=pid.x,pid.y,pid.z,pid.s
loadrt scale names=scale.gear
loadrt near
loadrt mux16 names=ratio_select
addf [HMOT](CARD0).read servo-thread
addf motion-command-handler servo-thread
addf motion-controller servo-thread
addf pid.x.do-pid-calcs servo-thread
addf pid.y.do-pid-calcs servo-thread
addf pid.z.do-pid-calcs servo-thread
addf pid.s.do-pid-calcs servo-thread
addf ratio_select servo-thread
addf scale.gear servo-thread
addf near.0 servo-thread
addf [HMOT](CARD0).write servo-thread
setp [HMOT](CARD0).dpll.01.timer-us -50
setp [HMOT](CARD0).stepgen.timer-number 1
# external output signals
# --- MACHINE-IS-ENABLED ---
setp [HMOT](CARD0).gpio.000.is_output true
net machine-is-enabled => [HMOT](CARD0).gpio.000.out
setp [HMOT](CARD0).gpio.000.invert_output true
# --- MACHINE-IS-ENABLED ---
setp [HMOT](CARD0).gpio.019.is_output true
net machine-is-enabled => [HMOT](CARD0).gpio.019.out
setp [HMOT](CARD0).gpio.019.invert_output true
# --- COOLANT-FLOOD ---
setp [HMOT](CARD0).gpio.039.is_output true
net coolant-flood => [HMOT](CARD0).gpio.039.out
# --- COOLANT-MIST ---
setp [HMOT](CARD0).gpio.043.is_output true
net coolant-mist => [HMOT](CARD0).gpio.043.out
# --- SPINDLE-ENABLE ---
setp [HMOT](CARD0).gpio.045.is_output true
net spindle-enable => [HMOT](CARD0).gpio.045.out
setp [HMOT](CARD0).gpio.045.invert_output true
# external input signals
# --- ESTOP-EXT ---
net estop-ext <= [HMOT](CARD0).gpio.003.in
#*******************
# AXIS X JOINT 0
#*******************
setp pid.x.Pgain [JOINT_0]P
setp pid.x.Igain [JOINT_0]I
setp pid.x.Dgain [JOINT_0]D
setp pid.x.bias [JOINT_0]BIAS
setp pid.x.FF0 [JOINT_0]FF0
setp pid.x.FF1 [JOINT_0]FF1
setp pid.x.FF2 [JOINT_0]FF2
setp pid.x.deadband [JOINT_0]DEADBAND
setp pid.x.maxoutput [JOINT_0]MAX_OUTPUT
setp pid.x.error-previous-target true
# This setting is to limit bogus stepgen
# velocity corrections caused by position
# feedback sample time jitter.
setp pid.x.maxerror 0.012700
net x-index-enable => pid.x.index-enable
net x-enable => pid.x.enable
net x-pos-cmd => pid.x.command
net x-pos-fb => pid.x.feedback
net x-output <= pid.x.output
# Step Gen signals/setup
setp [HMOT](CARD0).stepgen.04.dirsetup [JOINT_0]DIRSETUP
setp [HMOT](CARD0).stepgen.04.dirhold [JOINT_0]DIRHOLD
setp [HMOT](CARD0).stepgen.04.steplen [JOINT_0]STEPLEN
setp [HMOT](CARD0).stepgen.04.stepspace [JOINT_0]STEPSPACE
setp [HMOT](CARD0).stepgen.04.position-scale [JOINT_0]STEP_SCALE
setp [HMOT](CARD0).stepgen.04.step_type 0
setp [HMOT](CARD0).stepgen.04.control-type 1
setp [HMOT](CARD0).stepgen.04.maxaccel [JOINT_0]STEPGEN_MAXACCEL
setp [HMOT](CARD0).stepgen.04.maxvel [JOINT_0]STEPGEN_MAXVEL
# ---closedloop stepper signals---
net x-pos-cmd <= joint.0.motor-pos-cmd
net x-vel-cmd <= joint.0.vel-cmd
net x-output => [HMOT](CARD0).stepgen.04.velocity-cmd
net x-pos-fb <= [HMOT](CARD0).stepgen.04.position-fb
net x-pos-fb => joint.0.motor-pos-fb
net x-enable <= joint.0.amp-enable-out
net x-enable => [HMOT](CARD0).stepgen.04.enable
# ---setup home / limit switch signals---
net x-home-sw => joint.0.home-sw-in
net x-neg-limit => joint.0.neg-lim-sw-in
net x-pos-limit => joint.0.pos-lim-sw-in
#*******************
# AXIS Y JOINT 1
#*******************
setp pid.y.Pgain [JOINT_1]P
setp pid.y.Igain [JOINT_1]I
setp pid.y.Dgain [JOINT_1]D
setp pid.y.bias [JOINT_1]BIAS
setp pid.y.FF0 [JOINT_1]FF0
setp pid.y.FF1 [JOINT_1]FF1
setp pid.y.FF2 [JOINT_1]FF2
setp pid.y.deadband [JOINT_1]DEADBAND
setp pid.y.maxoutput [JOINT_1]MAX_OUTPUT
setp pid.y.error-previous-target true
# This setting is to limit bogus stepgen
# velocity corrections caused by position
# feedback sample time jitter.
setp pid.y.maxerror 0.012700
net y-index-enable => pid.y.index-enable
net y-enable => pid.y.enable
net y-pos-cmd => pid.y.command
net y-pos-fb => pid.y.feedback
net y-output <= pid.y.output
# Step Gen signals/setup
setp [HMOT](CARD0).stepgen.01.dirsetup [JOINT_1]DIRSETUP
setp [HMOT](CARD0).stepgen.01.dirhold [JOINT_1]DIRHOLD
setp [HMOT](CARD0).stepgen.01.steplen [JOINT_1]STEPLEN
setp [HMOT](CARD0).stepgen.01.stepspace [JOINT_1]STEPSPACE
setp [HMOT](CARD0).stepgen.01.position-scale [JOINT_1]STEP_SCALE
setp [HMOT](CARD0).stepgen.01.step_type 0
setp [HMOT](CARD0).stepgen.01.control-type 1
setp [HMOT](CARD0).stepgen.01.maxaccel [JOINT_1]STEPGEN_MAXACCEL
setp [HMOT](CARD0).stepgen.01.maxvel [JOINT_1]STEPGEN_MAXVEL
# ---closedloop stepper signals---
net y-pos-cmd <= joint.1.motor-pos-cmd
net y-vel-cmd <= joint.1.vel-cmd
net y-output => [HMOT](CARD0).stepgen.01.velocity-cmd
net y-pos-fb <= [HMOT](CARD0).stepgen.01.position-fb
net y-pos-fb => joint.1.motor-pos-fb
net y-enable <= joint.1.amp-enable-out
net y-enable => [HMOT](CARD0).stepgen.01.enable
# ---setup home / limit switch signals---
net y-home-sw => joint.1.home-sw-in
net y-neg-limit => joint.1.neg-lim-sw-in
net y-pos-limit => joint.1.pos-lim-sw-in
#*******************
# AXIS Z JOINT 2
#*******************
setp pid.z.Pgain [JOINT_2]P
setp pid.z.Igain [JOINT_2]I
setp pid.z.Dgain [JOINT_2]D
setp pid.z.bias [JOINT_2]BIAS
setp pid.z.FF0 [JOINT_2]FF0
setp pid.z.FF1 [JOINT_2]FF1
setp pid.z.FF2 [JOINT_2]FF2
setp pid.z.deadband [JOINT_2]DEADBAND
setp pid.z.maxoutput [JOINT_2]MAX_OUTPUT
setp pid.z.error-previous-target true
# This setting is to limit bogus stepgen
# velocity corrections caused by position
# feedback sample time jitter.
setp pid.z.maxerror 0.012700
net z-index-enable => pid.z.index-enable
net z-enable => pid.z.enable
net z-pos-cmd => pid.z.command
net z-pos-fb => pid.z.feedback
net z-output <= pid.z.output
# Step Gen signals/setup
setp [HMOT](CARD0).stepgen.02.dirsetup [JOINT_2]DIRSETUP
setp [HMOT](CARD0).stepgen.02.dirhold [JOINT_2]DIRHOLD
setp [HMOT](CARD0).stepgen.02.steplen [JOINT_2]STEPLEN
setp [HMOT](CARD0).stepgen.02.stepspace [JOINT_2]STEPSPACE
setp [HMOT](CARD0).stepgen.02.position-scale [JOINT_2]STEP_SCALE
setp [HMOT](CARD0).stepgen.02.step_type 0
setp [HMOT](CARD0).stepgen.02.control-type 1
setp [HMOT](CARD0).stepgen.02.maxaccel [JOINT_2]STEPGEN_MAXACCEL
setp [HMOT](CARD0).stepgen.02.maxvel [JOINT_2]STEPGEN_MAXVEL
# ---closedloop stepper signals---
net z-pos-cmd <= joint.2.motor-pos-cmd
net z-vel-cmd <= joint.2.vel-cmd
net z-output => [HMOT](CARD0).stepgen.02.velocity-cmd
net z-pos-fb <= [HMOT](CARD0).stepgen.02.position-fb
net z-pos-fb => joint.2.motor-pos-fb
net z-enable <= joint.2.amp-enable-out
net z-enable => [HMOT](CARD0).stepgen.02.enable
# ---setup home / limit switch signals---
net z-home-sw => joint.2.home-sw-in
net z-neg-limit => joint.2.neg-lim-sw-in
net z-pos-limit => joint.2.pos-lim-sw-in
#*******************
# SPINDLE
#*******************
setp pid.s.Pgain [SPINDLE_0]P
setp pid.s.Igain [SPINDLE_0]I
setp pid.s.Dgain [SPINDLE_0]D
setp pid.s.bias [SPINDLE_0]BIAS
setp pid.s.FF0 [SPINDLE_0]FF0
setp pid.s.FF1 [SPINDLE_0]FF1
setp pid.s.FF2 [SPINDLE_0]FF2
setp pid.s.deadband [SPINDLE_0]DEADBAND
net ratio_select.out pid.s.maxoutput
setp pid.s.error-previous-target true
net spindle-index-enable => pid.s.index-enable
net spindle-enable => pid.s.enable
net spindle-vel-cmd-rpm-abs => pid.s.command
net spindle-vel-fb-rpm-abs => pid.s.feedback
net spindle-pid-out pid.s.output => scale.gear.in
net gear-ratio ratio_select.out-f => scale.gear.gain
setp ratio_select.in00 0.000200
setp ratio_select.in01 0.000040
net gear-select-a => ratio_select.sel0
net spindle-output <= scale.gear.out
# ---PWM Generator signals/setup---
setp [HMOT](CARD0).pwmgen.01.output-type 1
setp [HMOT](CARD0).pwmgen.01.scale [SPINDLE_0]OUTPUT_SCALE
setp hm2_7c81.0.gpio.020.invert_output true
net spindle-output => [HMOT](CARD0).pwmgen.01.value
net spindle-enable => [HMOT](CARD0).pwmgen.01.enable
# ---Encoder feedback signals/setup---
setp [HMOT](CARD0).encoder.01.counter-mode 1
setp [HMOT](CARD0).encoder.01.filter 1
setp [HMOT](CARD0).encoder.01.index-invert 0
setp [HMOT](CARD0).encoder.01.index-mask 0
setp [HMOT](CARD0).encoder.01.index-mask-invert 0
setp [HMOT](CARD0).encoder.01.scale [SPINDLE_0]ENCODER_SCALE
net spindle-revs <= [HMOT](CARD0).encoder.01.position
net spindle-vel-fb-rps <= [HMOT](CARD0).encoder.01.velocity
net spindle-vel-fb-rpm <= [HMOT](CARD0).encoder.01.velocity-rpm
net spindle-index-enable <=> [HMOT](CARD0).encoder.01.index-enable
# ---setup spindle control signals---
net spindle-vel-cmd-rps <= spindle.0.speed-out-rps
net spindle-vel-cmd-rps-abs <= spindle.0.speed-out-rps-abs
net spindle-vel-cmd-rpm <= spindle.0.speed-out
net spindle-vel-cmd-rpm-abs <= spindle.0.speed-out-abs
net spindle-enable <= spindle.0.on
net spindle-cw <= spindle.0.forward
net spindle-ccw <= spindle.0.reverse
net spindle-brake <= spindle.0.brake
net spindle-revs => spindle.0.revs
net spindle-at-speed => spindle.0.at-speed
net spindle-vel-fb-rps => spindle.0.speed-in
net spindle-index-enable <=> spindle.0.index-enable
# ---Setup spindle at speed signals---
net spindle-vel-cmd-rps => near.0.in1
net spindle-vel-fb-rps => near.0.in2
net spindle-at-speed <= near.0.out
setp near.0.scale 1.000000
setp near.0.difference 3.333333
#******************************
# connect miscellaneous signals
#******************************
# ---HALUI signals---
net axis-select-x halui.axis.x.select
net jog-x-pos halui.axis.x.plus
net jog-x-neg halui.axis.x.minus
net jog-x-analog halui.axis.x.analog
net x-is-homed halui.joint.0.is-homed
net axis-select-y halui.axis.y.select
net jog-y-pos halui.axis.y.plus
net jog-y-neg halui.axis.y.minus
net jog-y-analog halui.axis.y.analog
net y-is-homed halui.joint.1.is-homed
net axis-select-z halui.axis.z.select
net jog-z-pos halui.axis.z.plus
net jog-z-neg halui.axis.z.minus
net jog-z-analog halui.axis.z.analog
net z-is-homed halui.joint.2.is-homed
net jog-selected-pos halui.axis.selected.plus
net jog-selected-neg halui.axis.selected.minus
net spindle-manual-cw halui.spindle.0.forward
net spindle-manual-ccw halui.spindle.0.reverse
net spindle-manual-stop halui.spindle.0.stop
net machine-is-on halui.machine.is-on
net jog-speed halui.axis.jog-speed
net MDI-mode halui.mode.is-mdi
# ---coolant signals---
net coolant-mist <= iocontrol.0.coolant-mist
net coolant-flood <= iocontrol.0.coolant-flood
# ---probe signal---
net probe-in => motion.probe-input
# ---motion control signals---
net in-position <= motion.in-position
net machine-is-enabled <= motion.motion-enabled
# ---digital in / out signals---
# ---estop signals---
net estop-out <= iocontrol.0.user-enable-out
net estop-ext => iocontrol.0.emc-enable-in
# ---manual tool change signals---
net tool-change-request <= iocontrol.0.tool-change
net tool-change-confirmed => iocontrol.0.tool-changed
net tool-number <= iocontrol.0.tool-prep-number
# ---ignore tool prepare requests---
net tool-prepare-loopback iocontrol.0.tool-prepare => iocontrol.0.tool-prepared
======================================================================
Any change I made was through pncconf to keep me from making a change while screwing around that I would later forget about and be scratching my head if something was working...
Thanks.