- Posts: 890
- Thank you received: 93

Please Log in or Create an account to join the conversation.
Ganz klar ist das Problem nicht. "Closed-loop Stepper (PID , ENCODER , HALSCOPE)" vs. "Ich plane den Bau eines Portals" vs. "ob die Motoren bereits in der Maschine verbaut sind".Jetzt stellt sich mir die Frage, ob die Motoren bereits in der Maschine verbaut sind oder nicht. Das ist wichtig, da ich bei Betrieb nur eines der Z-Motoren schnell auf ein mechanisches Problem stoße.Habt ihr vielleicht Tipps für mich, wie ich diese Situation am besten bewältigen kann?Viele Grüße, Mücke
Please Log in or Create an account to join the conversation.

Please Log in or Create an account to join the conversation.
Please Log in or Create an account to join the conversation.
Perfekt, mir ging es um das Anlaufmoment usw., damit die Motoren gut laufen.Ok. Jetzt ist es klar. Ich würd es auf alle Fälle am Küchentisch kalibrieren. In der Maschine eingebaut kann sich das dann theoretisch trotzdem anders verhalten. Wenns vernünftig dimensioniert ist sollte es keine Schrittverluste geben, dann wirds mit den Küchentischparametern auch in der Maschine funktionieren.
Schwierig, da sich mein Encoder auf der Achse und nicht auf dem Motor befindet.Zum Testen im eingebauten Zustand kann man die Klemmung der Kupplung lockern, dann drehen die Motoren "leer", aber halt auch wieder ohne Last.
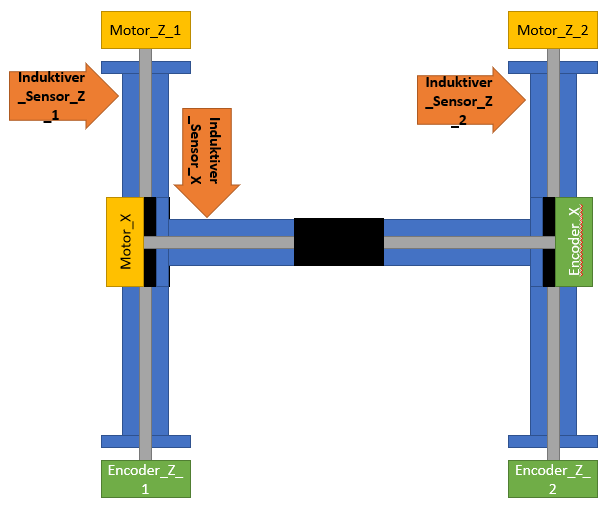
Ja, das ist auch noch so eine Sache, aber da bin ich noch nicht angekommen, das frage ich, wenn ich da nicht weiter komme.Mit 2 Encodern an der Z-Achse erkennt LinuxCNC wenn die Motoren auseinanderlaufen und macht Not-Stop, da muss aber jemand anderer helfen wie man das konfiguriert -- von daher sollten sich die "Verklemmungen" vermeiden lassen.
Please Log in or Create an account to join the conversation.


Please Log in or Create an account to join the conversation.
