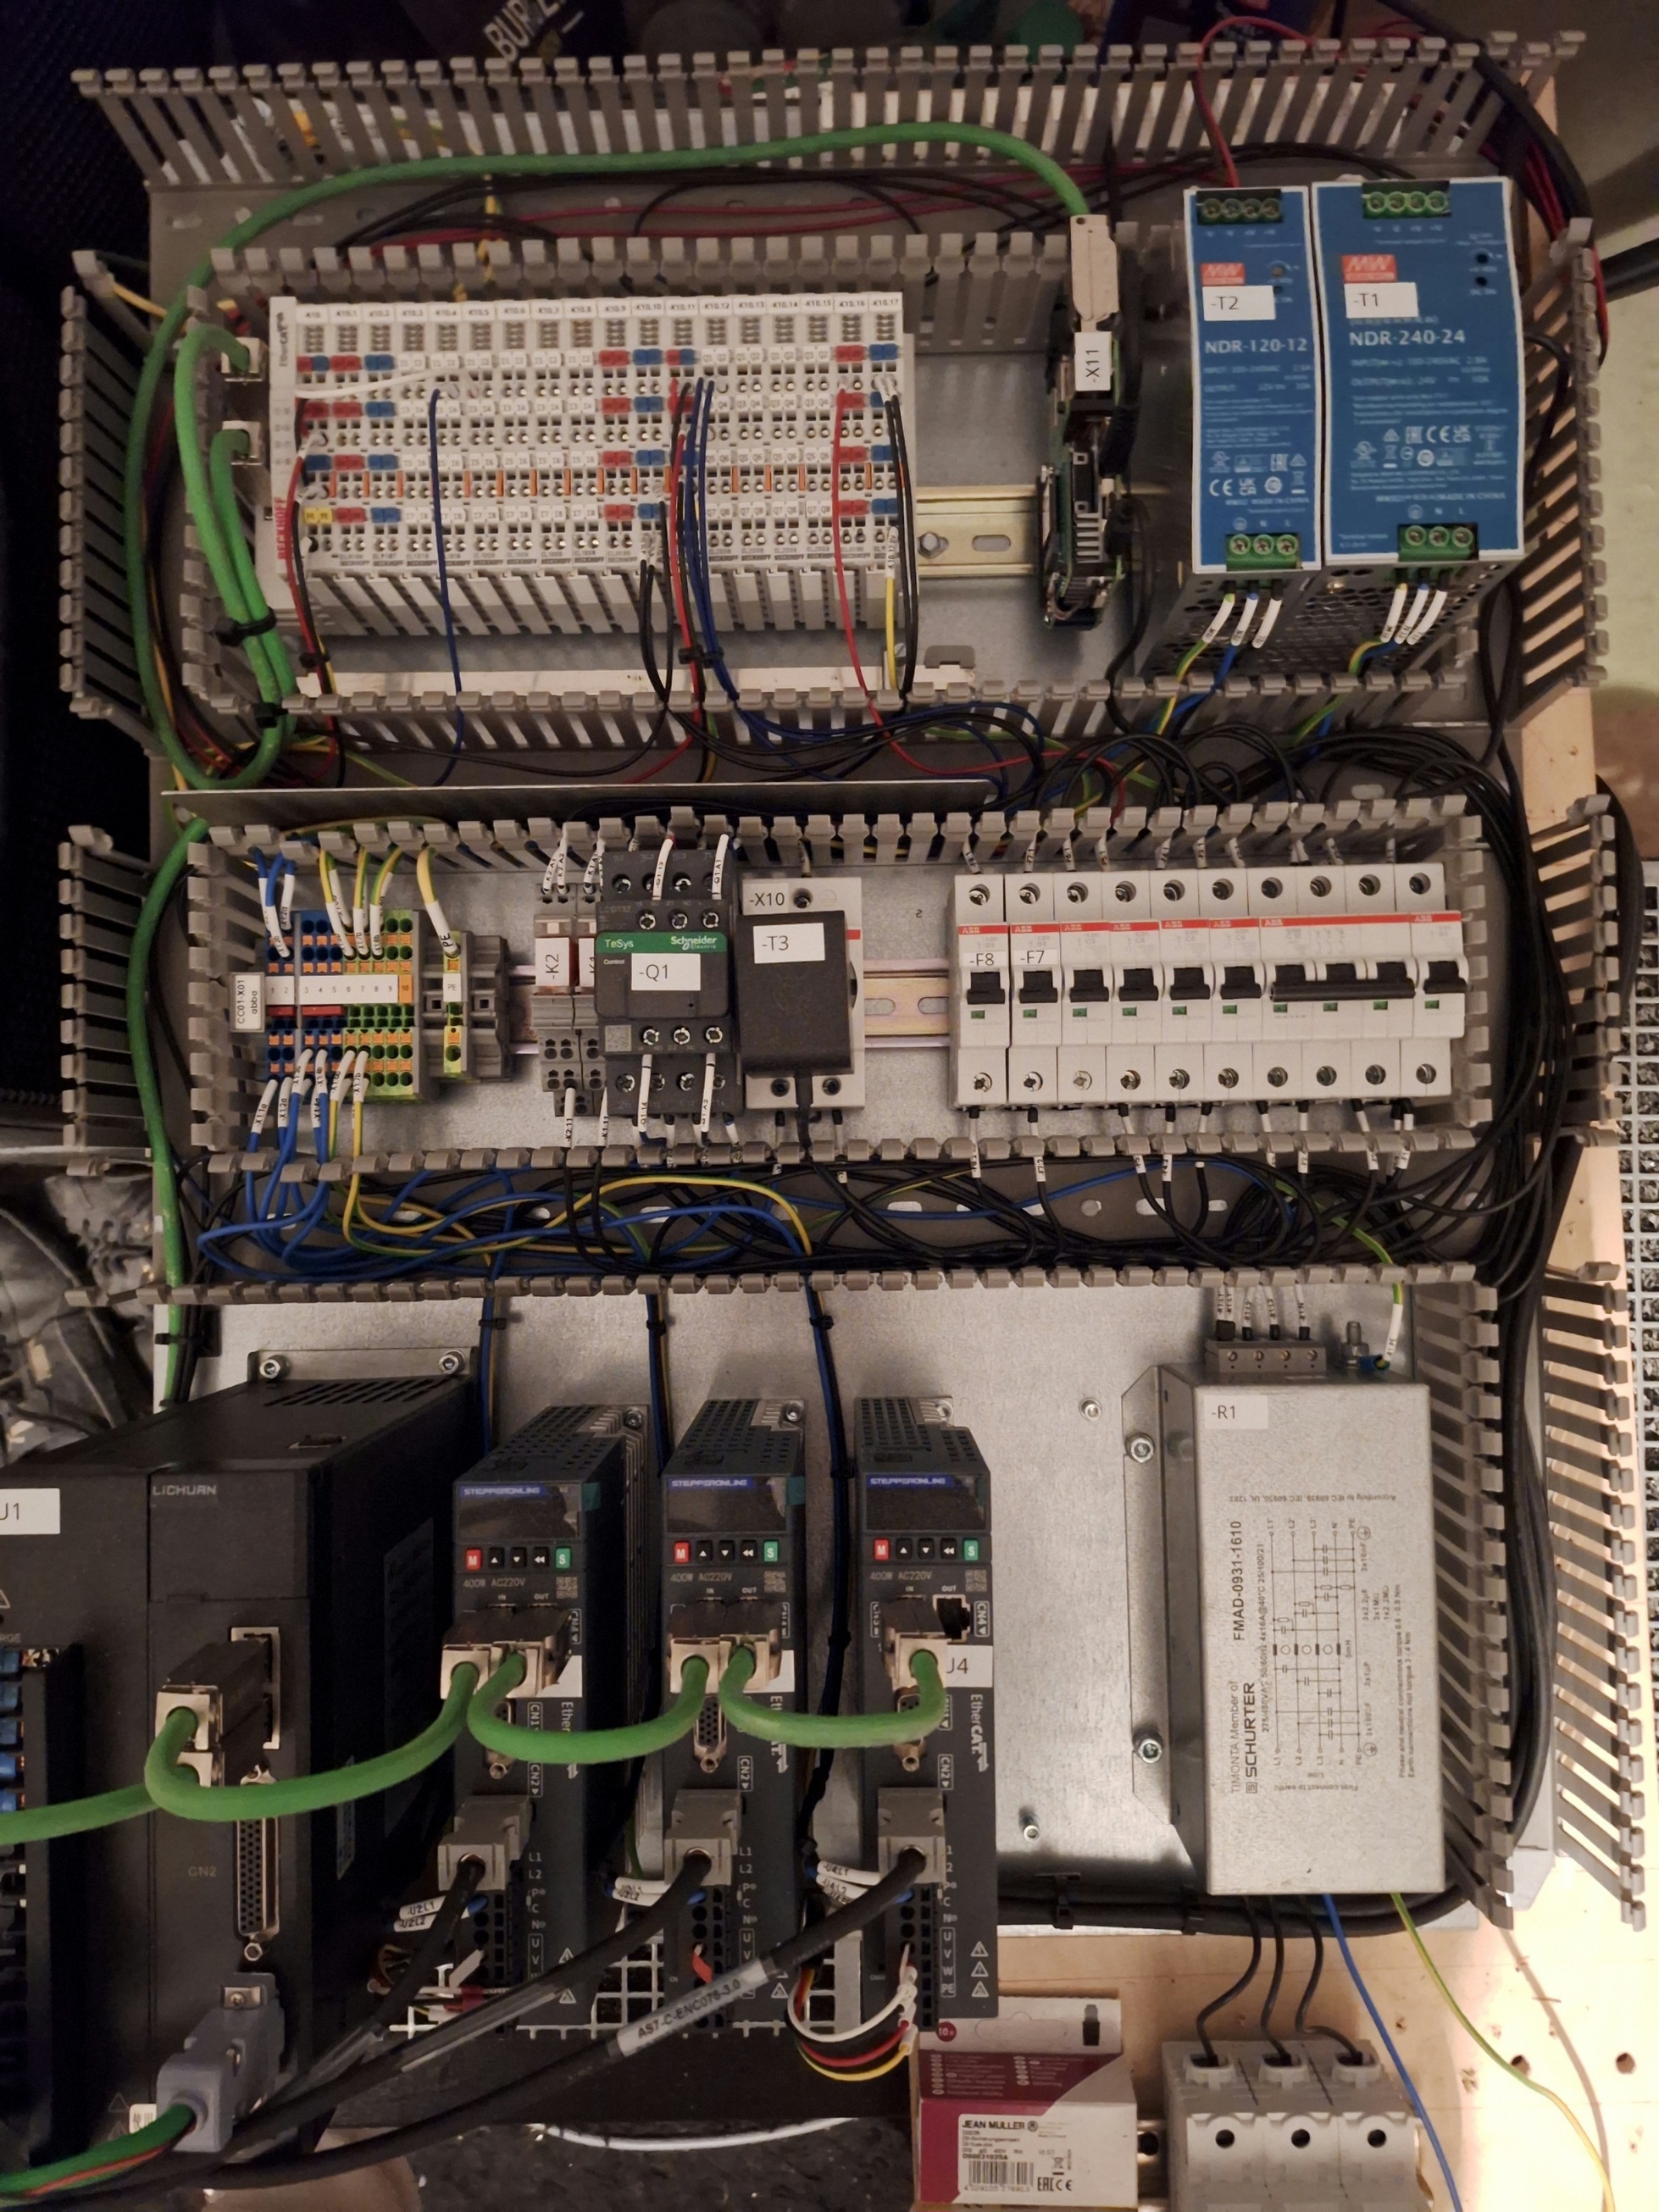
So sieht meine Steuerung mit EtherCat aus. Servos von Lichuan über AliExpress und StepperOnline über deren Website gekauft. Nutzen alle das cia402 Profil, lassen sich also identisch ansprechen. Einzig die vid (Vendor ID) und pid (Product ID) sind anders, müssen also in der ethercat-conf.xml angepasst werden. Man kann die Treiber meines Wissens entweder direkt am Gerät einstellen oder über die ethercat-conf.xml mit SDOs. Letzteres habe ich aber noch nicht ausprobiert.
Als IO nutze ich Beckhoff Module (EL1018, EL1008 und EL2008 sowie Potentialverteilermodule) weil ich das besser finde als die IO Pins der Motortreiber zu nutzen. Brauche eh mehr als die Treiber bieten.
Als LinuxCNC Rechner und EtherCat Master läuft ein Raspberry Pi5 8GB. Das größte Problem hatte ich mit EMV, EtherCat scheint deutlich anfälliger zu sein als was ich von Profinet auf der Arbeit gewöhnt bin. Deshalb habe ich im mittleren Kanal einen geerdeten Metallsteg eingesetzt, so scheinen die Probleme behoben zu sein. War leider im Platz etwas begrenzt, sonst hätte ich das Schütz -Q1 nicht direkt unter die IO-Module gepackt.