Ganz so schlimm ist es nicht ?
Ein Haus drehe ich damit nicht – aber es geht um eine Achse, auf der im Worst Case bis zu 11,5 t Achslast stehen können.
Wenn sauber verteilt wären es 5,75 t pro Rad, aber da die Lastverteilung nicht immer ideal ist, rechne ich konservativ mit ~7 t.
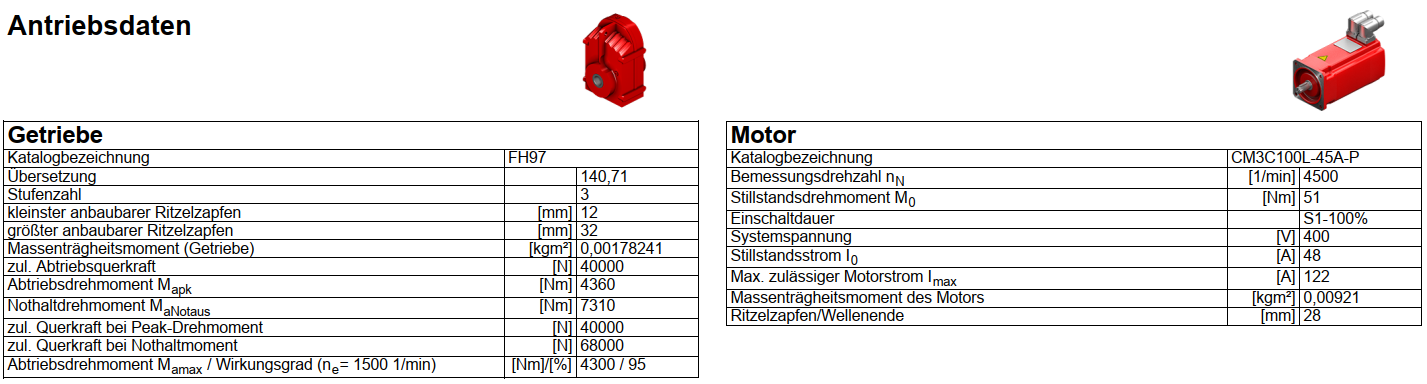
Der Motor selbst hat 51 Nm Nennmoment, dahinter sitzt ein 140:1 Getriebe.
Rein rechnerisch komme ich damit natürlich auf sehr hohe Haltemomente – aber das bedeutet nicht, dass ich permanent 7000 Nm fahre.
Ich habe bewusst eher „zu groß“ dimensioniert, weil:
* hohe Massenträgheit wirkt auf Motor und Getriebe
* Lastverteilung nicht konstant ist
* reproduzierbare Positionierung im mm-Bereich erforderlich ist
* Bewegung in beide Richtungen notwendig ist
* Sicherheitsreserve einkalkuliert wurde
Sollte sich im Prototyp später zeigen, dass deutlich Reserve vorhanden ist (über reale Drehmomentmessung), würde ich das System in einer späteren Ausbaustufe kleiner dimensionieren.
Was mich aktuell technisch mehr beschäftigt, ist der Drive selbst.
Wenn ich nach Servodrives schaue, finde ich fast nie eine explizite Drehzahlbegrenzung im Datenblatt.
4500 rpm sind bei mir die rechnerische Obergrenze, real erwarte ich eher 2200–3000 rpm.
Woran erkenne ich eigentlich, ob ein Drive diese Drehzahl sauber kann?
Ist das primär begrenzt durch:
* Zwischenkreisspannung / Back-EMF des Motors?
* maximale elektrische Frequenz des Drives?
* Encoder-Auswertefrequenz?
* interne Regelzykluszeit?
Oder ist bei der 400-V-Klasse eher Strom bzw. Leistung der limitierende Faktor und nicht die Drehzahl?
Falls jemand hier bereits 400-V-EtherCAT-Drives (CiA402) im Bereich 15–25 kW mit LinuxCNC (IgH + cia402.comp) im Einsatz hat, wären konkrete Erfahrungswerte sehr hilfreich.
Und ganz unabhängig davon:
Wer Interesse an dem Projekt hat – ich sitze im Großraum Stuttgart (nördlich).
Ihr seid herzlich eingeladen, auf ein Bier oder einen Tee vorbeizukommen, Euch meinen Mini-Prototypen anzuschauen und mit mir über mögliche Umsetzungen, Verbesserungen oder auch meine Denkfehler zu diskutieren.
Ich freue mich über jeden, der Lust und Zeit hat, sich das live anzusehen.
Viele Grüße
Mücke