Hi
Danke für den Thread.
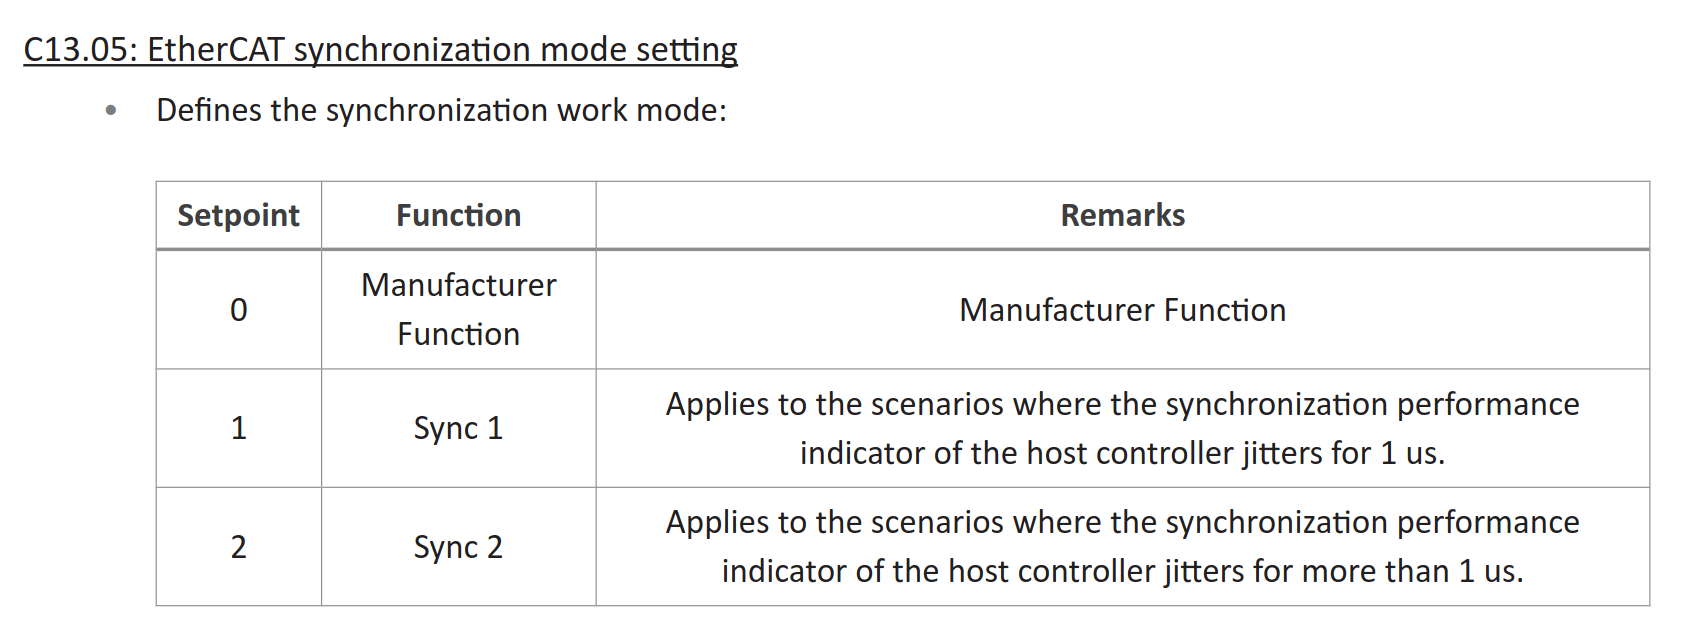
Mit A6 Drives hatte ich auch das Problem, dass die Slave manchmal nicht richtig startet, ein restart des Pi's hat das gelöst. Später habe ich eine bessere Lösung gefunden: Seite 241 im Manual, Parameter C13.05: EtherCAT synchronization mode setting.
Ich gehe davon aus das der Jitter vom Hostcontroller mehr als ein uS ist (gemessen auf rpi5 wurde um die 6000ns jitter auf dem servo thread). Deshalb habe ich diesen Parameter auf 2 gesetzt. jetzt starten Sie alle und brauchen auch nicht mehr ewigs. nur wenn die Drives laufen, linuxcnc geschlossen wird und wieder geöffnet habe ich einen "Ethercat synchro loss error" aber kurzes Power-cyclen über den Notaus dann gehts wieder