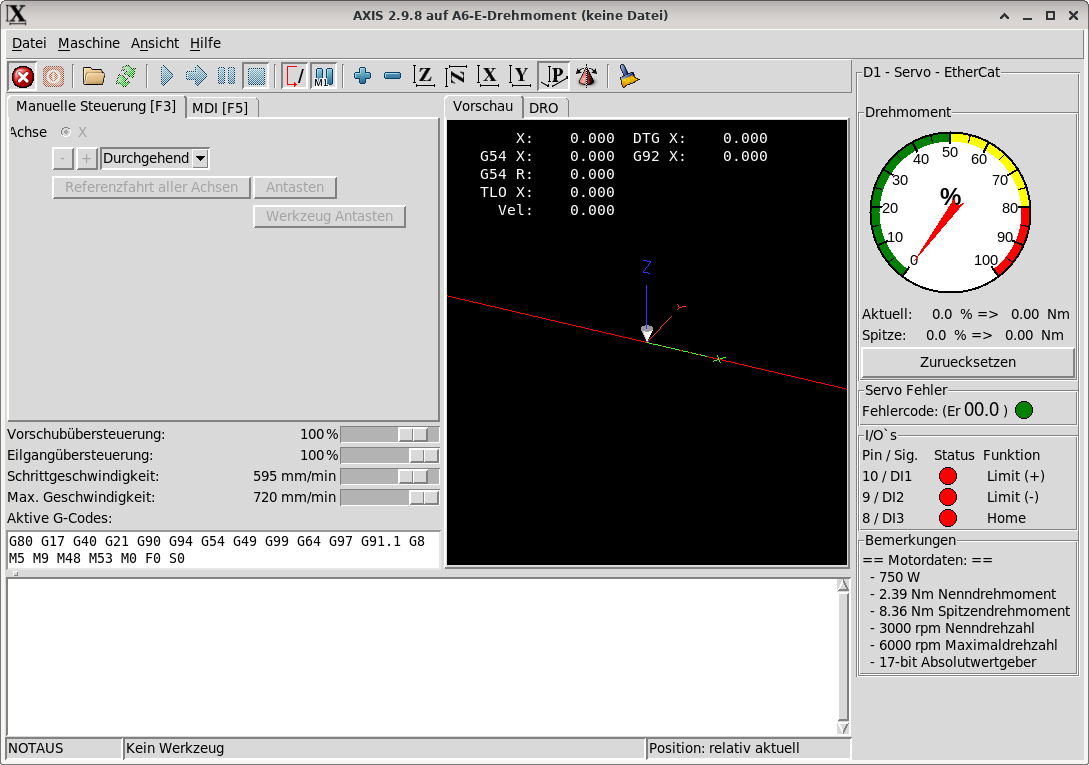
Ich habe inzwischen meinen A6-Servo 750 W EtherCAT von Stepperonline in einer kleinen Sondermaschine zum Laufen gebracht, in der sich ausschließlich dieser Motor befindet.

Dazu lese ich das Drehmoment aus und lasse mir das höchste Drehmoment anzeigen und mitloggen. Außerdem habe ich den Signalstatus der wenigen Pins, die der Motor hat, auf den Monitor gelegt. Sollte der Motor einen Fehler werfen, wird dieser ebenfalls angezeigt.
Was ich nicht verstehe, ist: Ich kann die Maschine freigeben, entriegeln etc. Wenn ich den Motor dann drehen lassen möchte, passiert jedoch nichts. Erst beim zweiten Mal (manuell auf Dauerbetrieb) beginnt er, sich zu drehen. Das finde ich etwas merkwürdig, aber so ist es eben.
Als Nächstes werde ich diesen einzelnen Motor durch einen Schrittmotor ersetzen. Das wird spannend, da alle anderen Schalter und Motoren (Schrittmotoren) über eine Mesacarte kommunizieren.
In der Anlage habe ich euch meine komplette Konfiguration beigelegt – für den Fall, dass jemand Interesse hat, darin zu stöbern.
Diese Nachricht ist als kurzes Feedback gedacht und nicht als Fragestellung der nächsten Schritte.

Was für mich bei der Installation von EtherCAT Master etwas verwirrend war, ist, dass nicht LinuxCNC der Master ist, sondern dass man auf dem Rechner noch weitere Dienste und Programme installieren muss, die man natürlich dann auch laden muss. Es ist also keine Erweiterung von LinuxCNC, sondern ein weiteres „Tool” auf dem Rechner, auf das LinuxCNC zugreift. Zumindest habe ich mir das so zurechtgelegt.
Gruß Mücke