
- Posts: 183
- Thank you received: 21
Mal wieder: Arduino und Rapsberry als Treiber-Boards - Deutsches Howto
- wicki
- Offline
- Elite Member
-

Less
More
7 years 8 months ago #127013
by wicki
Replied by wicki on topic Mal wieder: Arduino und Rapsberry als Treiber-Boards - Deutsches Howto
Frustrierenderweise ist aber beim Arduino tatsaechlich bei rund 1ms Zykuszeit
Schluss.
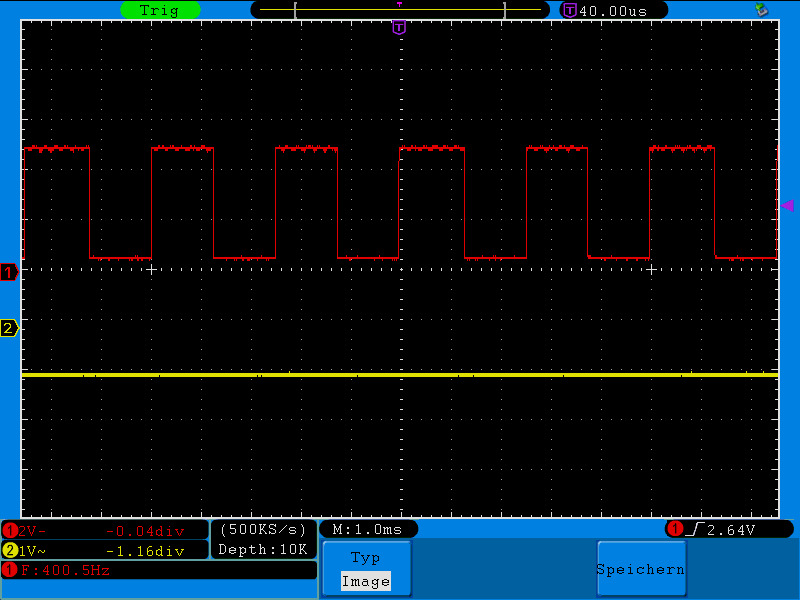
Bei schnellerer Paketfolge verschluckt er sich.
Man wird sicherlich am Treiber noch was optimieren koennen.
Aber wenn nicht die w5100-lib des Arduino einen fetten Bug hat,
dann wird man damit auch nur ein paar % mehr heraus holen koennen.
Schluss.
Bei schnellerer Paketfolge verschluckt er sich.
Man wird sicherlich am Treiber noch was optimieren koennen.
Aber wenn nicht die w5100-lib des Arduino einen fetten Bug hat,
dann wird man damit auch nur ein paar % mehr heraus holen koennen.
Please Log in or Create an account to join the conversation.
- wicki
- Offline
- Elite Member
-
Less
More
- Posts: 183
- Thank you received: 21
7 years 8 months ago #127018
by wicki
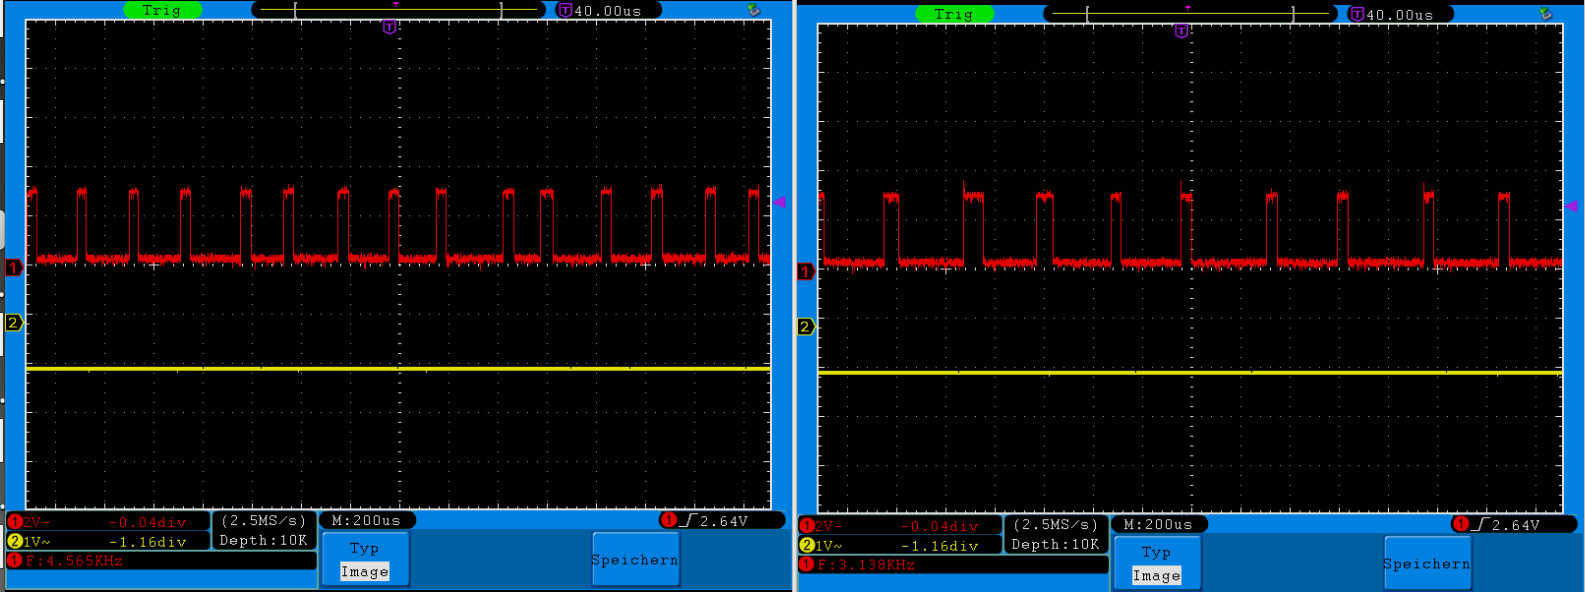
Gleicher Aufbau mit Raspberry
Bis knapp ueber 5 kHz ist das Signal stabil.
Er verbraucht dafuer eine Sendebandbreite, die nur 1/3 von dem betraegt,
was man in einem Thread pro Sekunde uebertragen kann.
Nimmt man also einen schnelleren Empfaenger, kann man sicher 10kHz erreichen,
schaetze ich.
Und weder auf Sende- noch auf Empfangsseite ist irgendwas optimiert. Da geht
ich auch noch was....
Meine Motoren gegen im uebrigen bereits bei deutlich unter 5kHz den Loeffel ab
Replied by wicki on topic Mal wieder: Arduino und Rapsberry als Treiber-Boards - Deutsches Howto
Gleicher Aufbau mit Raspberry
Bis knapp ueber 5 kHz ist das Signal stabil.
Er verbraucht dafuer eine Sendebandbreite, die nur 1/3 von dem betraegt,
was man in einem Thread pro Sekunde uebertragen kann.
Nimmt man also einen schnelleren Empfaenger, kann man sicher 10kHz erreichen,
schaetze ich.
Und weder auf Sende- noch auf Empfangsseite ist irgendwas optimiert. Da geht
ich auch noch was....
Meine Motoren gegen im uebrigen bereits bei deutlich unter 5kHz den Loeffel ab
Please Log in or Create an account to join the conversation.
- Mike_Eitel
- Offline
- Platinum Member
-

Less
More
- Posts: 1051
- Thank you received: 183
7 years 8 months ago #127020
by Mike_Eitel
Replied by Mike_Eitel on topic Mal wieder: Arduino und Rapsberry als Treiber-Boards - Deutsches Howto
Grüess Dich wicki
Ehrlich gesagt. Ich würde das nie für eine "richtige Fräse" nutzen, aber ich finde Deine Bemühungen trotzdem gut und interessant! Mach weiter so.
Zwei Themenkreise:
1. EMV
Damit das Dein Arduino/Pi am I/O Signale hat hast Du nur die halbe Miete. Die müssen dann noch störsicher sein. Da steckt z. B. bei den, auch von mir, gern genutzten MESA Karten Know How drin.
2. Jitter
Sehr oft wird der Jitter auf Stepper, wie er besonders bei SW Generation vorhanden ist, unterschätzt. Dieser Phasensprung = Jitter wird mit grössere Drehzahl immer störender. Deswegen "spielen" Steppper an fpga Generatoren ruhiger.
m5c
Mike
Please Log in or Create an account to join the conversation.
- wicki
- Offline
- Elite Member
-
Less
More
- Posts: 183
- Thank you received: 21
7 years 8 months ago #127028
by wicki
ja, in der tat.
das sehe ich auch so.
mal schaun, ob mir dazu noch was einfaellt.
ein paar ideen hab ich noch
die stoersicherheit sollte auch machbar sein. zumindest so, dass es bei
lost-packets einen not-halt gibt.
mehr ist eh nicht drin, weil ein re-send ja das timing kaputt machen wuerde.
Replied by wicki on topic Mal wieder: Arduino und Rapsberry als Treiber-Boards - Deutsches Howto
Mike_Eitel wrote: Sehr oft wird der Jitter auf Stepper, wie er besonders bei SW Generation vorhanden ist, unterschätzt.
ja, in der tat.
das sehe ich auch so.
mal schaun, ob mir dazu noch was einfaellt.
ein paar ideen hab ich noch
die stoersicherheit sollte auch machbar sein. zumindest so, dass es bei
lost-packets einen not-halt gibt.
mehr ist eh nicht drin, weil ein re-send ja das timing kaputt machen wuerde.
Please Log in or Create an account to join the conversation.
- pl7i92
- Offline
- Platinum Member
-
Less
More
- Posts: 1872
- Thank you received: 358
7 years 8 months ago #127036
by pl7i92
Replied by pl7i92 on topic Mal wieder: Arduino und Rapsberry als Treiber-Boards - Deutsches Howto
na immerhin ein Fortschritt
die 10.04 konnte man erfolgreich auf dem Rasperie kompilieren und am 7" touch screen laufen lassen
mit einem tb6560 board ging das auch an der maschine zwar nur bis maximal 1000mm/min
aber immmerhin eine Hobby Fräse im Kleinformat
die 10.04 konnte man erfolgreich auf dem Rasperie kompilieren und am 7" touch screen laufen lassen
mit einem tb6560 board ging das auch an der maschine zwar nur bis maximal 1000mm/min
aber immmerhin eine Hobby Fräse im Kleinformat
Please Log in or Create an account to join the conversation.
- wicki
- Offline
- Elite Member
-
Less
More
- Posts: 183
- Thank you received: 21
7 years 8 months ago #127038
by wicki
auf welche uebersetzung/schrittweite beziehen sich solche werte?
wenn ich von jetzt mal 3 umdrehungen/10mm ausgehe, dann komme ich
im vollschritt auf ganz andere werte als im 1/16-schritt. und die billig-TAs aus
chinesien koennen ja auch 1/32 (was ich fuer ziemlich unsinnig halte).
Replied by wicki on topic Mal wieder: Arduino und Rapsberry als Treiber-Boards - Deutsches Howto
pl7i92 wrote: an der maschine zwar nur bis maximal 1000mm/min
auf welche uebersetzung/schrittweite beziehen sich solche werte?
wenn ich von jetzt mal 3 umdrehungen/10mm ausgehe, dann komme ich
im vollschritt auf ganz andere werte als im 1/16-schritt. und die billig-TAs aus
chinesien koennen ja auch 1/32 (was ich fuer ziemlich unsinnig halte).
Please Log in or Create an account to join the conversation.
Moderators: Muecke
Time to create page: 1.192 seconds