Encoder an Mesa-Karte 7i95

More
3 years 4 months ago #273258 by Muecke
Replied by Muecke on topic Encoder an Mesa-Karte 7i95
Skalierung Encoder:

ENCODER_SCALE = [Encoder Impulse pro 1 mm]
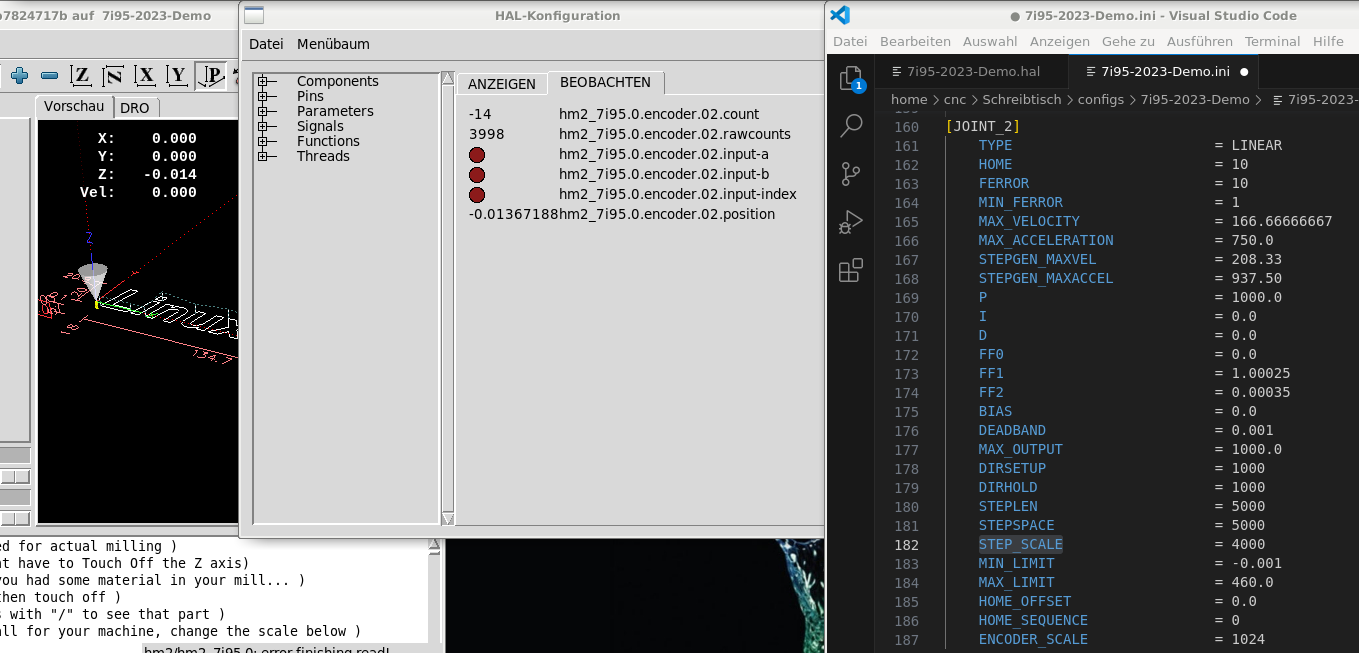
Kontrolle: hm2_7i95.0.encoder.02.count [Angabe in mm]

Wert: hm2_7i95.0.encoder.02.rawcounts [gibt immer die echten gezählten Flanken des Encoders an unabhängig der Skalierung]

Skalierung Motor:

STEP_SCALE = [Motor Impulse pro 1 mm]
Kontrolle: muss an der Lineareinheit nachgemessen werden mit geeignetem Messmitteln in LinuxCNC selbst nicht ersichtlich.

Habe ich das so richtig verstanden?


Please Log in or Create an account to join the conversation.

More
3 years 4 months ago - 3 years 4 months ago #273260 by chris@cnc

@chris@cnc: Hast du für deinen Screenshot eine andere Version von LinuxCNC oder ein anderes Tool geöffnet als ich?
 
Du hast Linien zur besseren Orientierung.
Du hast den Reiter Einstellungen.
Ja ich benutze schon die Version 2.9.
Die Frage nach der Basis zum zählen habe ich noch nicht ganz Verstanden. Aber ich rate mal.
1. Ja, Null ist auch eine Zahl -> 00 => 1. Encoder ; 04 => 5. Encoder. Und die 7i95 hat 6 Encoder Eingänge somit kannst du max "config="num_encoders=6" einstellen
2. Encoder scale: Messe was der Encoder jetzt tatsächlich pro Umdrehung anzeigt und dann durch deine Steigung teilen. 
Vergleichen kannst du es mit dem stepgen.**.position-fb und encoder.**.position PIN. Ist alles gut eingestellt laufen Stepgenerator und Encoder parallel
3. Bonusoption mit dem Z Phasen signal. Stelle das homing auf Sensor und Indexsignal ein. So wir erst der Sensor angefahren und danach das Index Signal eingelesen. Diese Art des homings ist sehr genau. Der Sensor hat unter umständen 1-2 zentel Abweichung 
linuxcnc.org/docs/stable/html/config/ini....html#_configuration
Last edit: 3 years 4 months ago by chris@cnc.
The following user(s) said Thank You: Muecke

Please Log in or Create an account to join the conversation.

More
3 years 4 months ago #273272 by Muecke
Replied by Muecke on topic Encoder an Mesa-Karte 7i95

Die Frage nach der Basis zum zählen habe ich noch nicht ganz Verstanden. Aber ich rate mal.
1. Ja, Null ist auch eine Zahl -> 00 => 1. Encoder ; 04 => 5. Encoder. Und die 7i95 hat 6 Encoder Eingänge somit kannst du max "config="num_encoders=6" einstellen
Ja das hast du richtig verstanden, danke. da bin ich mir nicht sicher gewesen.

3. Bonusoption mit dem Z Phasen signal. Stelle das homing auf Sensor und Indexsignal ein. So wir erst der Sensor angefahren und danach das Index Signal eingelesen. Diese Art des homings ist sehr genau. Der Sensor hat unter umständen 1-2 zentel Abweichung
linuxcnc.org/docs/stable/html/config/ini....html#_configuration
[/quote]
Öm, ja noch nicht so richtig verstanden, habe eine Ahnung in welche Richtung es gehen soll, aber damit beschäftige ich mich erst viel später, die Skalierung macht mir noch zu schaffen, dann muss ich noch zwei Linitschalter und den HOME-Schalter mit einbauen, dann mache ich mir darüber Gedanken ;-)
ich hoffe ich finde es dann wieder ;-).


2. Encoder scale: Messe was der Encoder jetzt tatsächlich pro Umdrehung anzeigt und dann durch deine Steigung teilen.
Vergleichen kannst du es mit dem stepgen.**.position-fb und encoder.**.position PIN. Ist alles gut eingestellt laufen Stepgenerator und Encoder parallel
Dass man in der HAL-Konfiguration nicht suchen kann ;-(
Irgendwie habe ich gerade so viel im Kopf und bringe wohl alles durcheinander.

Encoder jetzt tatsächlich pro Umdrehung anzeigt
Dies lasse ich mir anzeigen über den Wert.

Menübaum: Pins => hm2_7i95 => 0 => Encoder => 02 => rawcounts
Info: linuxcnc.org/docs/html/man/man9/encoder.9.html
unbeeinflusst von Reset, bedeutet auch von der Scala des Encoders

Ich muss das Stück für Stück auchbaeun und die Werte richtig verstehen. das das was wird.

Please Log in or Create an account to join the conversation.

More
3 years 4 months ago #273287 by Muecke
Replied by Muecke on topic Encoder an Mesa-Karte 7i95
Ich habe den Encoder jetzt erst einmal nach hinten geschoben.
Weil ich meine INI & HAL so zerschossen habe, dass ich nichts mehr verstehe.


Habe jetzt nochmal meine Basisdatei editiert.
1) Kühlmittelzufuhr, Spindel, Werkzeugwechsel löschen, da dies im System nicht vorhanden ist.
2) E-Stop auf Pin 14 eingebaut
3) HAL & INI formatiert


Nun möchte ich meinen Schrittmotor der Achse X [Joint 0] so einstellen, dass er bei einer Umdrehung 4 mm zurücklegt.


Aber ich bekomme immer Fehler und ich verstehe nicht warum.
1) Positionsfehler
wenn ich den Motor laufen lasse
2) hm2/hm2_7i95.0:stepgen.00.maxvel ist too big for current step timings & position-scale, clipping to max possible


Ich verstehe nicht warum und habe das Gefühl, dass sich der Motor extrem schnell oder langsam dreht.


Was möchte ich einstellen


Maximale Geschwindigkeit: 3.000mm/min (50mm/s)
Länge der Achse: 400mm
Schrittmotor Vollschritte: 200 (1,8°)
Schrittmotor-Treiber: Mikroschritt 1/64
Spindelsteigung: 4mm


Ich werde noch verrückt, wenn ich das hinbekomme, dann widme ich mich wieder dem Encoder, Homing und Limit schalter (Positiv und Negativ)

Im anhang habe ich meine Aktuelle HAL & INI beigelegt.

File Attachment:

File Name: 7i95_Encoder.hal
File Size:9.38 KB
 

File Attachment:

File Name: 7i95_Encoder.ini
File Size:5.48 KB

Please Log in or Create an account to join the conversation.

More
3 years 4 months ago - 3 years 4 months ago #273294 by chris@cnc
Deine Beschleunigung / Geschwindigkeit und dein Stepscale passen nicht zusammen. 3200 ist sehr viel. Mein Bauch sagt mir da ist min eine Null Zuviel. 
Last edit: 3 years 4 months ago by chris@cnc.

Please Log in or Create an account to join the conversation.

More
3 years 4 months ago #273295 by Muecke
Replied by Muecke on topic Encoder an Mesa-Karte 7i95

Deine Beschleunigung / Geschwindigkeit und dein Stepscale passen nicht zusammen. 3200 ist sehr viel. Mein Bauch sagt mir da ist min eine Null Zuviel.
Genau diesen Zusammenhang habe ich noch nicht ganz verstanden :-(

Beschleunigung => MAX_ACCELERATION [mm/s]
Geschwindigkeit => MAX_VELOCITY [Einheit?]
Stepscale => STEP_SCALE [Schritte für 1mm]

Eine Motorumdrehung bei voller Schrittweite = 200 Schritte
Eine Motorumdrehung mit 1/64 = 200*64 = 12.800 Schritte
Eine Spindelumdrehung = 4mm
Motorumdrehung für 1 mm = (Eine Motorumdrehung bei 1/64) / (Eine Spindelumdrehung)
Motorumdrehung für 1 mm = 12.800 Schritte / 4 mm
Motorumdrehung für 1 mm = 3.200 Schritte / mm

Oder habe ich etwas falsch verstanden?

Please Log in or Create an account to join the conversation.

Moderators: Muecke
Time to create page: 0.206 seconds
Powered by Kunena Forum