- Posts: 1317
- Thank you received: 454

Please Log in or Create an account to join the conversation.
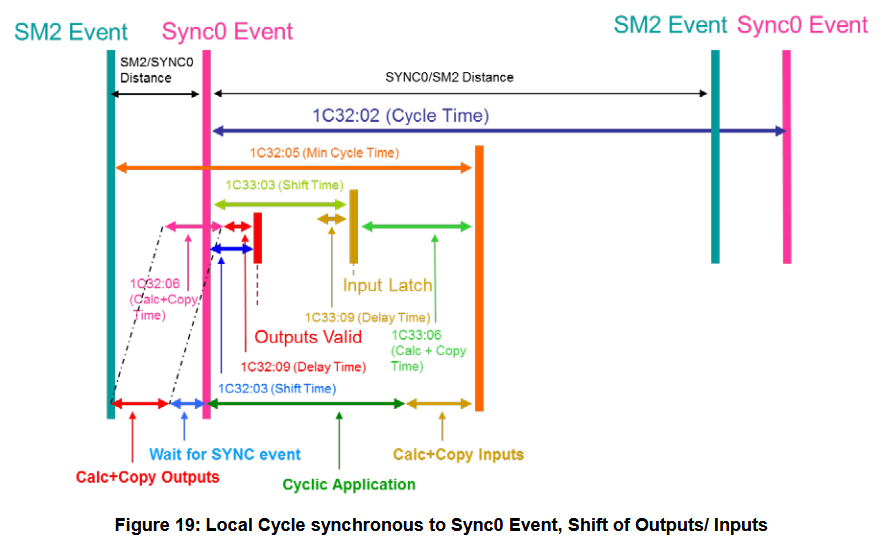
what help me during the grinding noise was reinstall driver to chip native or dcConf assignActivate = "300" edit to something as dcConf assignActivate = "730" ... then generic driver works well ...xml on debian trixie
i have test refClockSyncCycles = -1 , but problem is the same
Warning: Spoiler!
<masters>
<master idx="0" appTimePeriod="1000000" refClockSyncCycles="1" syncToRefClock="true">
<slave idx="0" type="generic" vid="0000022b" pid="0531ec01" configPdos="true">
<sdoConfig idx="3103" subIdx="08">
<sdoDataRaw data="16"/>
</sdoConfig>
<sdoConfig idx="3104" subIdx="08">
<sdoDataRaw data="16"/>
</sdoConfig>
<sdoConfig idx="3103" subIdx="09">
<sdoDataRaw data="03"/>
</sdoConfig>
<sdoConfig idx="3104" subIdx="09">
<sdoDataRaw data="01"/>
</sdoConfig>
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="7001" subIdx="01" bitLen="8" halPin="out_veloci" halType="bit"/>
<pdoEntry idx="7002" subIdx="01" bitLen="16" halPin="ao0" halType="float" scale="2765"/>
<pdoEntry idx="7002" subIdx="02" bitLen="16" halPin="ao1" halType="float" scale="2765"/>
<pdoEntry idx="7003" subIdx="01" bitLen="32" halPin="comparation_value" halType="float" scale="1"/>
<pdoEntry idx="7003" subIdx="02" bitLen="32" halPin="setvalue" halType="float" scale="1"/>
<pdoEntry idx="7003" subIdx="03" bitLen="16" halPin="control_word" halType="bit"/>
<pdoEntry idx="7004" subIdx="01" bitLen="32" halPin="comparation_valuev" halType="float" scale="1"/>
<pdoEntry idx="7004" subIdx="02" bitLen="32" halPin="setvaluev" halType="float" scale="1"/>
<pdoEntry idx="7004" subIdx="03" bitLen="16" halPin="control_wordv" halType="bit"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6000" subIdx="01" bitLen="8" halPin="in_veloci" halType="bit"/>
<pdoEntry idx="6003" subIdx="01" bitLen="32" halPin="counter_value" halType="float" scale="1"/>
<pdoEntry idx="6003" subIdx="02" bitLen="16" halPin="counter_status" halType="bit"/>
<pdoEntry idx="6003" subIdx="03" bitLen="16" halPin="microsecond" halType="S32"/>
<pdoEntry idx="6004" subIdx="01" bitLen="32" halPin="counter_valuev" halType="float" scale="1"/>
<pdoEntry idx="6004" subIdx="02" bitLen="16" halPin="counter_statusv" halType="bit"/>
<pdoEntry idx="6004" subIdx="03" bitLen="16" halPin="microsecondv" halType="S32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
<!-- INIZIO PARAMETRI ASSE X -->
<slave idx="1" type="generic" vid="850104" pid="01030507" configPdos="true">
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="6040" subIdx="00" bitLen="16" halPin="drivecontrol" halType="bit"/>
<pdoEntry idx="6060" subIdx="00" bitLen="8" halPin="opmode" halType="u32"/>
<!--PARAMETRO POSCOMAND IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607A" subIdx="00" bitLen="32" halPin="poscommand" halType="float" scale="838860.7"/>
<pdoEntry idx="6098" subIdx="00" bitLen="8" halPin="homemode" halType="u32"/>
<!--PARAMETRO HOMESPPED1 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="01" bitLen="32" halPin="homespeed1" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMESPPED2 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="02" bitLen="32" halPin="homespeed2" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEACC IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="609A" subIdx="00" bitLen="32" halPin="homeacc" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEOFFSET IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607C" subIdx="00" bitLen="32" halPin="homeoffset" halType="float" scale="838860.7"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6041" subIdx="00" bitLen="16" halPin="drivestatus" halType="bit"/>
<pdoEntry idx="6063" subIdx="00" bitLen="32" halPin="enccounts" halType="s32"/>
<!--PARAMETRO POS IN SCALE SCRIVERE X/8388607 DOVE X SONO MM A GIRO MOTORE ESEMP: 10/8388607/= 0.0000078125 -->
<pdoEntry idx="6064" subIdx="00" bitLen="32" halPin="pos" halType="float" scale="0.0000011920930376"/>
<pdoEntry idx="6077" subIdx="00" bitLen="16" halPin="torque%" halType="float" scale="0.1"/>
<pdoEntry idx="606C" subIdx="00" bitLen="32" halPin="velmotore" halType="float" scale="0.00007"/>
<pdoEntry idx="603F" subIdx="00" bitLen="16" halPin="allarm" halType="u32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
<!-- INIZIO PARAMETRI ASSE Y -->
<slave idx="2" type="generic" vid="850104" pid="01030507" configPdos="true">
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="6040" subIdx="00" bitLen="16" halPin="drivecontrol" halType="bit"/>
<pdoEntry idx="6060" subIdx="00" bitLen="8" halPin="opmode" halType="u32"/>
<!--PARAMETRO POSCOMAND IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607A" subIdx="00" bitLen="32" halPin="poscommand" halType="float" scale="838860.7"/>
<pdoEntry idx="6098" subIdx="00" bitLen="8" halPin="homemode" halType="u32"/>
<!--PARAMETRO HOMESPPED1 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="01" bitLen="32" halPin="homespeed1" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMESPPED2 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="02" bitLen="32" halPin="homespeed2" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEACC IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="609A" subIdx="00" bitLen="32" halPin="homeacc" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEOFFSET IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607C" subIdx="00" bitLen="32" halPin="homeoffset" halType="float" scale="838860.7"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6041" subIdx="00" bitLen="16" halPin="drivestatus" halType="bit"/>
<pdoEntry idx="6063" subIdx="00" bitLen="32" halPin="enccounts" halType="s32"/>
<!--PARAMETRO POS IN SCALE SCRIVERE X/8388607 DOVE X SONO MM A GIRO MOTORE ESEMP: 10/8388607/= 0.0000011920930376 -->
<pdoEntry idx="6064" subIdx="00" bitLen="32" halPin="pos" halType="float" scale="0.0000011920930376"/>
<pdoEntry idx="6077" subIdx="00" bitLen="16" halPin="torque%" halType="float" scale="0.1"/>
<pdoEntry idx="606C" subIdx="00" bitLen="32" halPin="velmotore" halType="float" scale="0.00007"/>
<pdoEntry idx="603F" subIdx="00" bitLen="16" halPin="allarm" halType="u32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
<!-- INIZIO PARAMETRI ASSE Z -->
<slave idx="3" type="generic" vid="850104" pid="01030507" configPdos="true">
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="6040" subIdx="00" bitLen="16" halPin="drivecontrol" halType="bit"/>
<pdoEntry idx="6060" subIdx="00" bitLen="8" halPin="opmode" halType="u32"/>
<!--PARAMETRO POSCOMAND IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607A" subIdx="00" bitLen="32" halPin="poscommand" halType="float" scale="838860.7"/>
<pdoEntry idx="6098" subIdx="00" bitLen="8" halPin="homemode" halType="u32"/>
<!--PARAMETRO HOMESPPED1 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="01" bitLen="32" halPin="homespeed1" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMESPPED2 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="02" bitLen="32" halPin="homespeed2" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEACC IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="609A" subIdx="00" bitLen="32" halPin="homeacc" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEOFFSET IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607C" subIdx="00" bitLen="32" halPin="homeoffset" halType="float" scale="838860.7"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6041" subIdx="00" bitLen="16" halPin="drivestatus" halType="bit"/>
<pdoEntry idx="6063" subIdx="00" bitLen="32" halPin="enccounts" halType="s32"/>
<!--PARAMETRO POS IN SCALE SCRIVERE X/8388607 DOVE X SONO MM A GIRO MOTORE ESEMP: 10/8388607/= 0.0000011920930376 -->
<pdoEntry idx="6064" subIdx="00" bitLen="32" halPin="pos" halType="float" scale="0.0000011920930376"/>
<pdoEntry idx="6077" subIdx="00" bitLen="16" halPin="torque%" halType="float" scale="0.1"/>
<pdoEntry idx="606C" subIdx="00" bitLen="32" halPin="velmotore" halType="float" scale="0.00007"/>
<pdoEntry idx="603F" subIdx="00" bitLen="16" halPin="allarm" halType="u32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
<!-- INIZIO PARAMETRI SP -->
<slave idx="4" type="generic" vid="01dd" pid="10400140" configPdos="true">
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="6040" subIdx="00" bitLen="16" halPin="drivecontrol" halType="bit"/>
<pdoEntry idx="6042" subIdx="00" bitLen="16" halPin="cmdvel" halType="float"/>
<pdoEntry idx="6060" subIdx="00" bitLen="8" halPin="opmode" halType="u32"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6041" subIdx="00" bitLen="16" halPin="drivestatus" halType="bit"/>
<pdoEntry idx="6077" subIdx="00" bitLen="16" halPin="torque%" halType="float" scale="0.1"/>
<pdoEntry idx="603F" subIdx="00" bitLen="16" halPin="allarm" halType="u32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
<!-- INIZIO PARAMETRI ASSE A -->
<slave idx="5" type="generic" vid="850104" pid="01030507" configPdos="true">
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="6040" subIdx="00" bitLen="16" halPin="drivecontrol" halType="bit"/>
<pdoEntry idx="6060" subIdx="00" bitLen="8" halPin="opmode" halType="u32"/>
<!--PARAMETRO POSCOMAND IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607A" subIdx="00" bitLen="32" halPin="poscommand" halType="float" scale="838860.7"/>
<pdoEntry idx="6098" subIdx="00" bitLen="8" halPin="homemode" halType="u32"/>
<!--PARAMETRO HOMESPPED1 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="01" bitLen="32" halPin="homespeed1" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMESPPED2 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="02" bitLen="32" halPin="homespeed2" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEACC IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="609A" subIdx="00" bitLen="32" halPin="homeacc" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEOFFSET IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607C" subIdx="00" bitLen="32" halPin="homeoffset" halType="float" scale="838860.7"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6041" subIdx="00" bitLen="16" halPin="drivestatus" halType="bit"/>
<pdoEntry idx="6063" subIdx="00" bitLen="32" halPin="enccounts" halType="s32"/>
<!--PARAMETRO POS IN SCALE SCRIVERE X/8388607 DOVE X SONO MM A GIRO MOTORE ESEMP: 10/8388607/= 0.0000011920930376 -->
<pdoEntry idx="6064" subIdx="00" bitLen="32" halPin="pos" halType="float" scale="0.0000011920930376"/>
<pdoEntry idx="6077" subIdx="00" bitLen="16" halPin="torque%" halType="float" scale="0.1"/>
<pdoEntry idx="606C" subIdx="00" bitLen="32" halPin="velmotore" halType="float" scale="0.00007"/>
<pdoEntry idx="603F" subIdx="00" bitLen="16" halPin="allarm" halType="u32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
<!-- INIZIO PARAMETRI ASSE B -->
<slave idx="6" type="generic" vid="850104" pid="01030507" configPdos="true">
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="6040" subIdx="00" bitLen="16" halPin="drivecontrol" halType="bit"/>
<pdoEntry idx="6060" subIdx="00" bitLen="8" halPin="opmode" halType="u32"/>
<!--PARAMETRO POSCOMAND IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607A" subIdx="00" bitLen="32" halPin="poscommand" halType="float" scale="838860.7"/>
<pdoEntry idx="6098" subIdx="00" bitLen="8" halPin="homemode" halType="u32"/>
<!--PARAMETRO HOMESPPED1 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="01" bitLen="32" halPin="homespeed1" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMESPPED2 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="02" bitLen="32" halPin="homespeed2" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEACC IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="609A" subIdx="00" bitLen="32" halPin="homeacc" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEOFFSET IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607C" subIdx="00" bitLen="32" halPin="homeoffset" halType="float" scale="838860.7"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6041" subIdx="00" bitLen="16" halPin="drivestatus" halType="bit"/>
<pdoEntry idx="6063" subIdx="00" bitLen="32" halPin="enccounts" halType="s32"/>
<!--PARAMETRO POS IN SCALE SCRIVERE X/8388607 DOVE X SONO MM A GIRO MOTORE ESEMP: 10/8388607/= 0.0000011920930376 -->
<pdoEntry idx="6064" subIdx="00" bitLen="32" halPin="pos" halType="float" scale="0.0000011920930376"/>
<pdoEntry idx="6077" subIdx="00" bitLen="16" halPin="torque%" halType="float" scale="0.1"/>
<pdoEntry idx="606C" subIdx="00" bitLen="32" halPin="velmotore" halType="float" scale="0.00007"/>
<pdoEntry idx="603F" subIdx="00" bitLen="16" halPin="allarm" halType="u32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
<!-- INIZIO PARAMETRI ASSE C -->
<slave idx="7" type="generic" vid="850104" pid="01030507" configPdos="true">
<syncManager idx="0" dir="out"></syncManager>
<syncManager idx="1" dir="in"></syncManager>
<syncManager idx="2" dir="out">
<pdo idx="1600">
<pdoEntry idx="6040" subIdx="00" bitLen="16" halPin="drivecontrol" halType="bit"/>
<pdoEntry idx="6060" subIdx="00" bitLen="8" halPin="opmode" halType="u32"/>
<!--PARAMETRO POSCOMAND IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607A" subIdx="00" bitLen="32" halPin="poscommand" halType="float" scale="838860.7"/>
<pdoEntry idx="6098" subIdx="00" bitLen="8" halPin="homemode" halType="u32"/>
<!--PARAMETRO HOMESPPED1 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="01" bitLen="32" halPin="homespeed1" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMESPPED2 IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="6099" subIdx="02" bitLen="32" halPin="homespeed2" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEACC IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="609A" subIdx="00" bitLen="32" halPin="homeacc" halType="float" scale="838860.7"/>
<!--PARAMETRO HOMEOFFSET IN SCALE SCRIVERE 8388607/X DOVE X SONO MM A GIRO MOTORE ESEMP: 8388607/10MM = 838860.7 -->
<pdoEntry idx="607C" subIdx="00" bitLen="32" halPin="homeoffset" halType="float" scale="838860.7"/>
</pdo>
</syncManager>
<syncManager idx="3" dir="in">
<pdo idx="1a00">
<pdoEntry idx="6041" subIdx="00" bitLen="16" halPin="drivestatus" halType="bit"/>
<pdoEntry idx="6063" subIdx="00" bitLen="32" halPin="enccounts" halType="s32"/>
<!--PARAMETRO POS IN SCALE SCRIVERE X/8388607 DOVE X SONO MM A GIRO MOTORE ESEMP: 10/8388607/= 0.0000011920930376 -->
<pdoEntry idx="6064" subIdx="00" bitLen="32" halPin="pos" halType="float" scale="0.0000011920930376"/>
<pdoEntry idx="6077" subIdx="00" bitLen="16" halPin="torque%" halType="float" scale="0.1"/>
<pdoEntry idx="606C" subIdx="00" bitLen="32" halPin="velmotore" halType="float" scale="0.00007"/>
<pdoEntry idx="603F" subIdx="00" bitLen="16" halPin="allarm" halType="u32"/>
</pdo>
</syncManager>
<dcConf assignActivate = "300" sync0Cycle = "*1" sync0Shift = "0" />
<watchdog divider="2498" intervals="1000"/>
</slave>
</master>
</masters>
Please Log in or Create an account to join the conversation.
Please Log in or Create an account to join the conversation.

Please Log in or Create an account to join the conversation.
Please Log in or Create an account to join the conversation.

Please Log in or Create an account to join the conversation.